光线追踪(三)——BVH 加速结构
 Illustrated by
前两篇的线性场景列表会让每条射线测试全部 个物体。若一张图有 个像素、每像素 个样本、平均每条路径 段射线,粗略求交次数是 。路径追踪会把任何低效放大数十亿次,因此加速结构不是锦上添花,而是渲染器的核心组件。
包围体层次结构(Bounding Volume Hierarchy,BVH)把若干物体包进简单盒子,再递归地把盒子组成树。射线若错过父盒,就不可能命中父盒内的任何物体,整棵子树都可跳过。
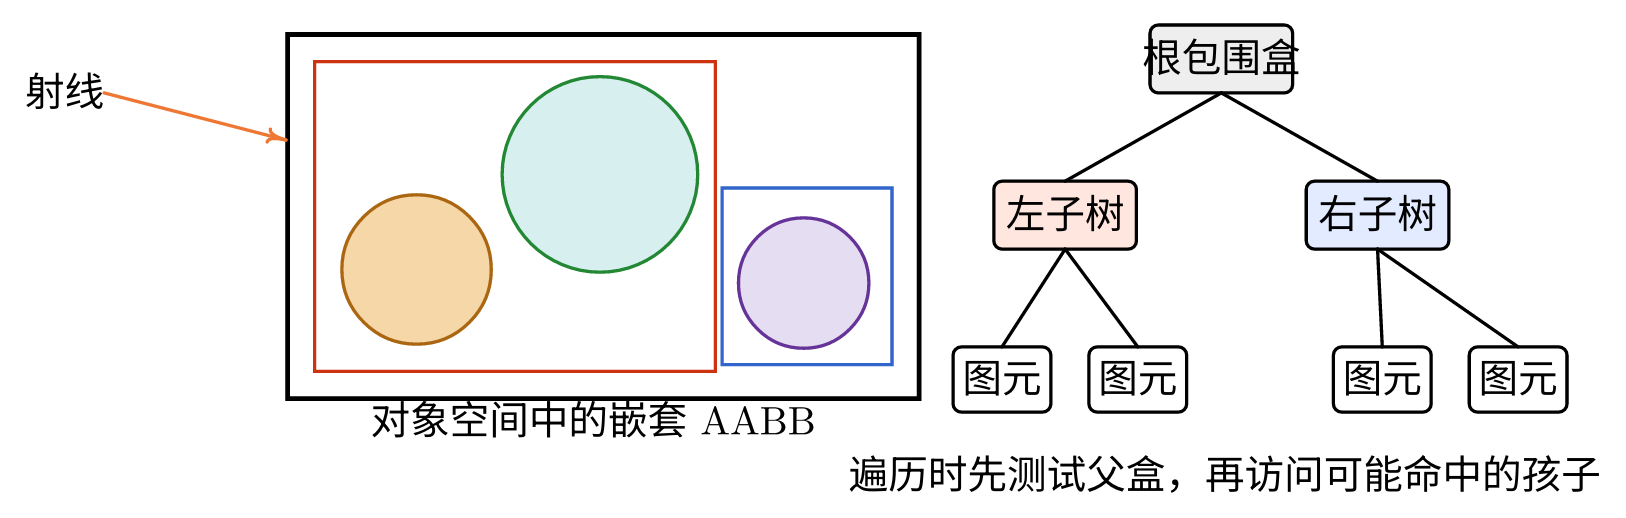
一、BVH 的几何基础
1. AABB 与 slab 方法
轴对齐包围盒(Axis-Aligned Bounding Box,AABB)由两个角点描述:
它不是体积最小的包围盒,但构造和求交非常便宜。把盒子看成三个坐标轴方向的 slab(两平行平面之间的区域)。以 轴为例,把射线分量 分别代入两个平面:
若 ,进入与离开次序相反,所以交换两者。三维射线位于盒内的参数区间是三个一维区间的交:
仅当 时命中。
Rust 实现逐轴收紧有效区间:
pub fn hit(&self, ray: &Ray, mut t_min: f64, mut t_max: f64) -> bool {
    for axis in 0..3 {
        let inv_d = 1.0 / ray.direction[axis];
        let mut t0 = (self.min[axis] - ray.origin[axis]) * inv_d;
        let mut t1 = (self.max[axis] - ray.origin[axis]) * inv_d;
        if inv_d < 0.0 { std::mem::swap(&mut t0, &mut t1); }
        t_min = t_min.max(t0);
        t_max = t_max.min(t1);
        if t_max < t_min { return false; }
    }
    true
}NaN。工业实现往往预先计算逆方向与符号,并对平行于 slab 的射线显式判断,以保证所有边界情况可控。两个 AABB 的最小公共 AABB 逐分量取极值:
这里的 min 和 max 是逐分量运算。BVH 自底向上构建时,父节点包围盒就是两个孩子包围盒的并盒。
2. BVH 的不变量
正确实现应始终维持两个不变量:
- 节点盒包含该节点子树中的每个图元;
- 任一孩子的盒完全包含于父节点盒。
BVH 是“对象划分”:每个图元属于某个叶节点,空间可以重叠。它不同于均匀网格、八叉树或 k-d tree 等“空间划分”结构。BVH 对动态对象、尺度差异大的场景和通用图元都很友好,因此在离线与实时光追中都很常见。还应看到,BVH 节点实现的是与球体、四边形同一个 Hittable 接口,不改变命中记录的字段;这正是后续四边形与光源能不加改动地放进 BVH 的原因。
二、BVH 的构建
1. 从中位数划分构建二叉树
一个简洁且稳定的构建算法是:
- 计算当前对象集合的总包围盒;
- 选择跨度最大的坐标轴;
- 按对象包围盒在该轴上的位置排序;
- 在中位数处分成等量两组,递归构建;
- 合并孩子盒得到父盒。
若每层都较平衡,树高是 。逐层排序的朴素实现一般为 ;在每层用线性选择或一次性维护有序数组,可接近 。
let extent = global.max - global.min;
let axis = if extent.x > extent.y && extent.x > extent.z { 0 }
    else if extent.y > extent.z { 1 } else { 2 };

objects.sort_by(|a, b| {
    a.bounding_box().min[axis]
        .partial_cmp(&b.bounding_box().min[axis])
        .unwrap_or(Ordering::Equal)
});
let right_objects = objects.split_off(objects.len() / 2);
let left = BvhNode::build(objects);
let right = BvhNode::build(right_objects);
let bbox = Aabb::surrounding(left.bounding_box(), right.bounding_box());
按盒的最小坐标排序足以完成教程实现;按质心排序通常更符合直觉。最大跨度轴比随机轴更稳定,但仍不直接衡量遍历成本。
2. 表面积启发式
等量分组可能产生高度重叠的孩子盒,射线便不得不同时访问两边。表面积启发式(Surface Area Heuristic,SAH)估计一次划分的期望成本:
其中 是父、左、右盒表面积, 是图元数。直观上,射线命中孩子盒的概率近似与其表面积占父盒的比例成正比。构建器枚举候选切分位置,选择 最小者;若划分成本还不如直接做叶节点,就停止递归。
这正是 SAH 关注表面积和重叠、而不只追求“树看起来平衡”的原因。实际工程常用分桶 SAH:把质心范围分成十几个桶,只在桶边界尝试划分,以较低构建成本得到接近完整 SAH 的树。
三、遍历与工程实现
1. 由近到远遍历
节点遍历先测试自身包围盒;若错过,立即返回。若命中,则查询两个孩子。查询第一个孩子得到交点 后,第二个孩子只需在 内寻找,因为更远的交点不可见。
if !self.bbox.hit(ray, t_min, t_max) { return None; }
let left_hit = self.left.hit(ray, t_min, t_max);
let right_max = left_hit.map_or(t_max, |h| h.t);
self.right.hit(ray, t_min, right_max).or(left_hit)
这个版本总先访问左孩子,逻辑正确但不总是最快。若 AABB 测试同时返回进入参数,可以先访问 更小的孩子,更早获得近交点并缩短另一个孩子的区间。阴影射线只关心“是否存在遮挡”,找到任意交点即可立刻退出。
2. 静态、动态与实例化场景
静态场景只需构建一次 BVH。若物体移动但拓扑不变,可以保持树结构,仅自底向上重新计算盒子,这称为 refit;它很快,但多帧后树的划分质量可能恶化,需要重建。
大型场景通常采用两层结构:
- BLAS(Bottom-Level Acceleration Structure)包围单个网格的三角形;
- TLAS(Top-Level Acceleration Structure)包围网格实例及其变换。
同一个网格出现许多次时,BLAS 只保存一份;TLAS 叶节点引用实例变换。射线进入实例前转换到局部坐标,命中结果再转换回世界坐标。这是现代硬件光线追踪 API 的基本组织方式。
3. 复杂度之外的工程细节
- 盒边界应略微扩张,避免零厚度三角形盒和舍入误差导致漏交。
- 预计算射线逆方向能减少每个 AABB 测试中的除法。
- 节点若紧凑连续存储,比大量堆指针更利于 CPU 缓存和 SIMD。
- 叶节点容纳 2–8 个图元常比“每叶一个”更划算,因为能减少内部节点和盒测试。
- 构建与遍历应分开基准测试;最快构建的树未必渲染最快。
- 统计“每条射线测试的盒数和图元数”通常比只看总秒数更能解释性能变化。
四、结果与验证
1. 一次 BVH 开关对照
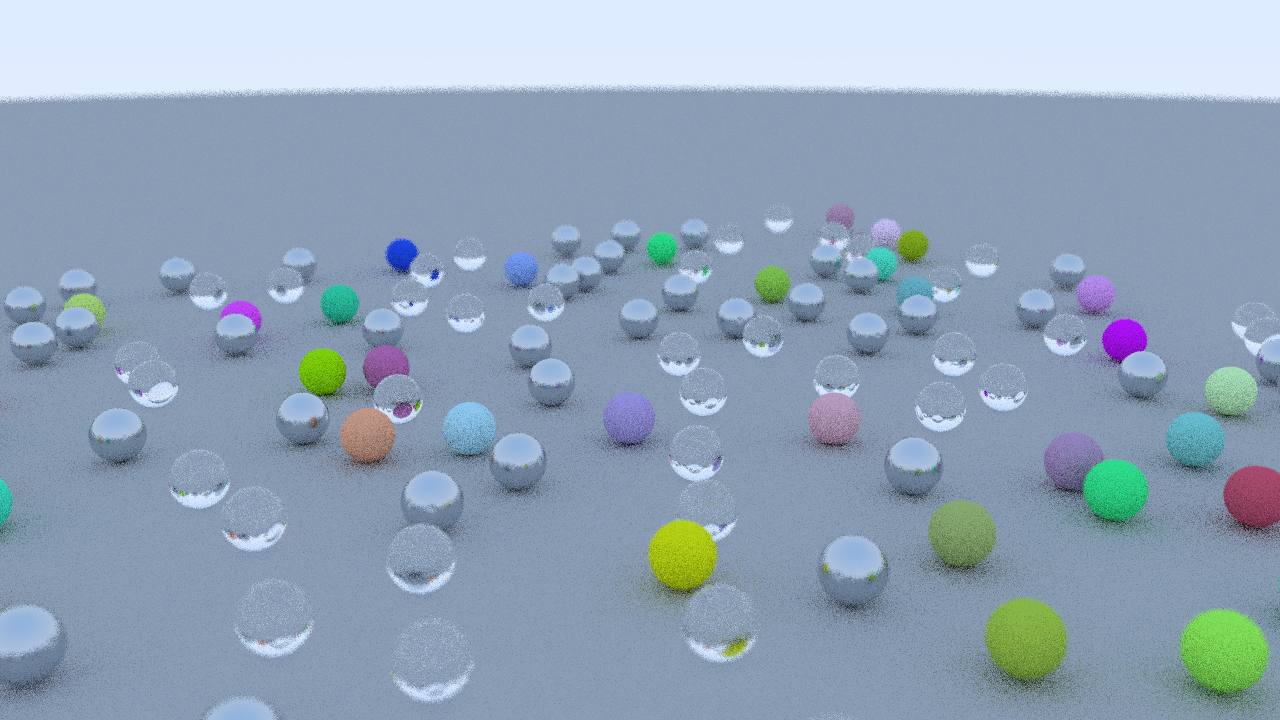
下面两次运行均由 Rust gallery 在 分辨率、每像素 个样本下完成,并使用相同场景、相机与随机种子。关闭 BVH 时,渲染器逐个测试场景对象,本次实测耗时 毫秒:
启用 BVH 后,画面内容保持一致,本次实测耗时 毫秒:
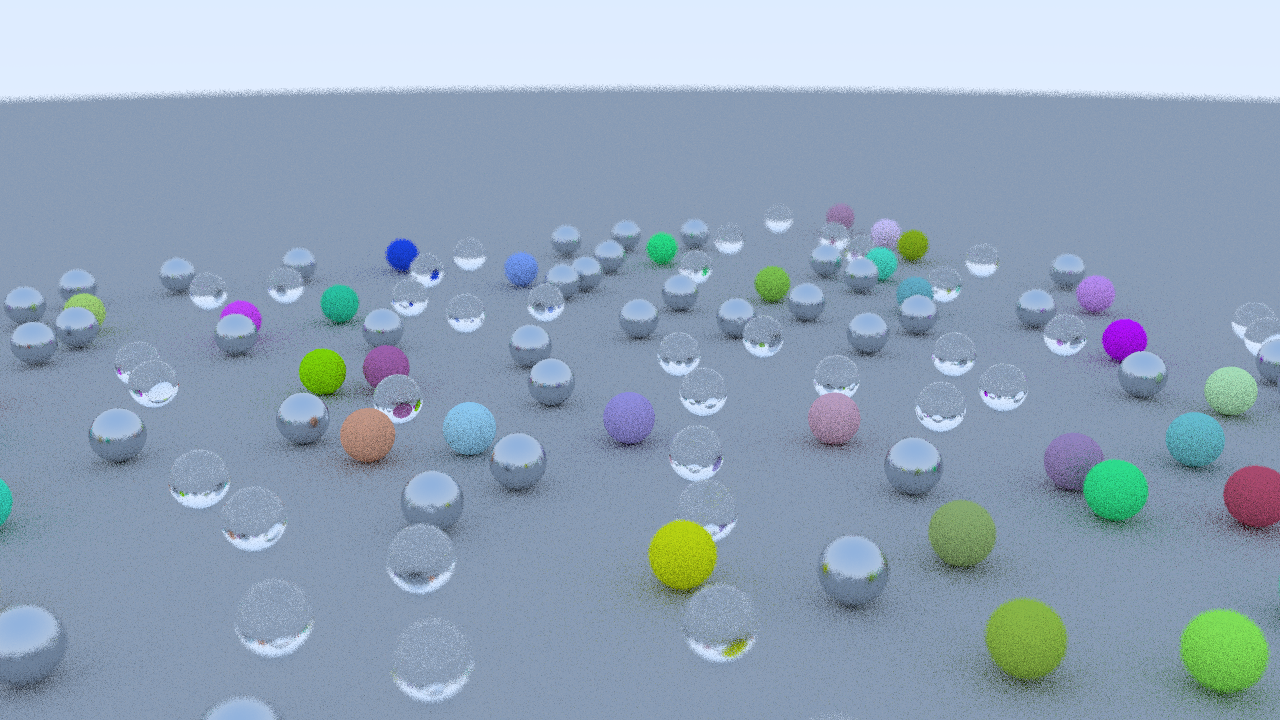
这次对照的查询与着色阶段获得约 倍加速,耗时减少约 。两幅图由同一 Rust 渲染函数生成,区别仅在传入 HittableList 还是 BvhNode;实际数据同时写入 gallery/bvh-benchmark.txt。这个结果仍不是 BVH 的固定倍率:构建策略、图元数量、光线分布、编译优化和计时范围都会影响结果。
2. 验证 BVH 没有改变画面
加速结构只能改变查询顺序,不能改变最近交点。建议保留线性 HittableList 作为参考实现,并做三类测试:
- 随机生成射线,比较线性列表与 BVH 返回的命中与 ;
- 单独测试平行射线、盒面起点、负方向和极小方向分量;
- 固定随机种子分别渲染两张图,逐像素比较结果。
配套工程的测试验证了球体最近根、AABB 漏交和 BVH 最近命中。教程版选择最大跨度轴与中位数划分,结构清楚且已经能显著减少求交;若要继续扩展,可以依次加入三角形、分桶 SAH、近优先遍历和多线程分块渲染。