数字图像基础
 Illustrated by
经典成像模型把场景在像平面上的光学分布当作连续函数,计算机真正保存和处理的却是有限数组。连续坐标被空间采样限制到离散网格,连续强度又被灰度量化限制到有限数值;这两个步骤决定了原始信息以什么方式进入数字系统,也决定了后文所有运算的输入到底是什么。本章先建立数字图像的矩阵模型与坐标约定,再说明像素之间的邻接、连通、区域与边界,最后按“输出像素依赖什么”这一点把图像运算分为单像素、邻域、几何空间与变换四类。后续各章反复要回答的是同一个问题:一个算法的输出像素究竟依赖什么。[1]
一、数字图像的表示
1. 从连续函数到矩阵
一幅二维数字图像是定义在有限离散坐标集合上的函数
把所有函数值按行排列,就得到 矩阵。数学坐标写作 ,其中 是水平方向、 是垂直方向;NumPy 数组却先写行再写列,因此访问同一像素用 image[y, x]。书中图像坐标写成 ,数组坐标写成 (y, x),二者只在 时才一致。混淆两套记号会让宽高、平移方向与坐标点全部交换,所以本章及后续各章都固定采用这一约定。
[1, 2]。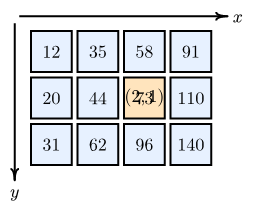
本章规定图像坐标原点位于左上角, 向右增加、 向下增加。这与解析几何中 轴向上的直角坐标系不同。若图像宽为 width、高为 height,合法坐标满足 、;右下角像素是 (width - 1, height - 1)。后文提到方向时都沿用这个坐标方向,不再重复声明。
import cv2

image = cv2.imread("input.png", cv2.IMREAD_COLOR)
if image is None:
    raise FileNotFoundError("input.png")

height, width, channels = image.shape
blue, green, red = image[20, 35]
print(width, height, channels)
OpenCV 读取的普通彩色图像形状为 (height, width, channels),默认通道顺序是 BGR 而非 RGB。灰度读取结果只有 (height, width) 两维。文件编码中的 PNG、JPEG 与内存中的数组也不是同一事物:imread 负责解码和颜色组织,后续算法面对的是解码后的矩阵。
2. 灰度级与数据类型
8 位灰度图共有 256 个灰度级,惯例上 0 表示黑,255 表示白。更高位深并不必然让显示器看起来更亮,而是让相邻可表示强度之间的间隔更小。医学影像、科学成像和高动态范围处理中常保留 uint16 或浮点数据;若过早转成 uint8,细小差异可能在后续增强之前已经丢失。
彩色图像不能简单说有“256 个颜色”。一个 8 位三通道像素各通道有 256 种取值,组合数为 。通道的物理含义由颜色空间决定:BGR/RGB 表示三种颜色分量,HSV 将色相、饱和度与明度分离,某些相机数据还可能是线性光强或 Bayer 阵列。读取数组后必须同时确认 dtype、通道数和颜色空间。
3. 空间分辨率与灰度分辨率
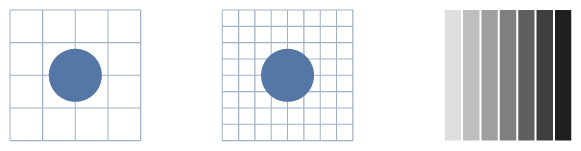
降低空间分辨率会造成细线消失、锯齿和混叠;降低灰度分辨率会出现色带或伪轮廓。前者改变“在哪里取样”,后者改变“每个样本允许取什么值”。把一张 8 位图像简单放大到更多像素,只是插值出更密的数组,不会凭空恢复原场景中未被采集的细节。
import cv2

gray = cv2.imread("input.png", cv2.IMREAD_GRAYSCALE)
levels = 8
step = 256 // levels
quantized = (gray // step) * step + step // 2
quantized = quantized.clip(0, 255).astype("uint8")
这里先用整数除法确定量化区间,再映射到区间中点。真实图像处理流程若需要继续计算,往往先转成 float32 并归一化到 [0,1],最后输出时才重新量化。
二、像素
1. 邻域、邻接与连通
像素不是孤立数值。边缘、区域和纹理都来自像素之间的空间关系,因此必须先说明哪些像素被视为邻居。
设像素 。其四邻域为
对角邻域为
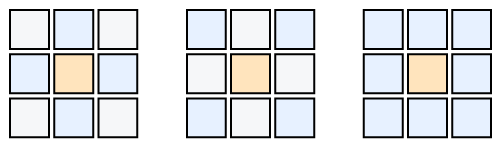
“邻居”只说明几何位置接近,“邻接”还要加入像素值条件。设 是允许参与连接的灰度集合,例如二值图像中取 。两个值都属于 的像素若互为四邻域,称四邻接;若互为八邻域,称八邻接。
八邻接可能产生对角线两侧的连接歧义。混合邻接规定:对角相邻像素只有在它们的共同四邻域中没有属于 的像素时才邻接。它既允许必要的对角连接,又避免一个小方块中出现两条竞争路径。
下面用 BFS 标记二值图像中的四连通分量。队列保存已经发现但尚未展开邻居的像素;一个像素在入队时立刻写入标签,避免被多个邻居重复加入。
from collections import deque
import numpy as np

def label_components(binary: np.ndarray) -> tuple[np.ndarray, int]:
    foreground = binary != 0
    labels = np.zeros(binary.shape, dtype=np.int32)
    component = 0
    height, width = binary.shape

    for y in range(height):
        for x in range(width):
            if not foreground[y, x] or labels[y, x] != 0:
                continue

            component += 1
            labels[y, x] = component
            queue = deque([(x, y)])

            while queue:
                px, py = queue.popleft()
                for dx, dy in ((-1, 0), (1, 0), (0, -1), (0, 1)):
                    nx, ny = px + dx, py + dy
                    inside = 0 <= nx < width and 0 <= ny < height
                    if inside and foreground[ny, nx] and labels[ny, nx] == 0:
                        labels[ny, nx] = component
                        queue.append((nx, ny))
    return labels, component
实际项目可直接调用 cv2.connectedComponents 或 cv2.connectedComponentsWithStats,并通过 connectivity=4 或 8 选择邻接规则。手写实现的意义在于看清:连通性并非像素值自身携带的属性,而是由前景集合与邻接规则共同定义。
2. 区域与边界
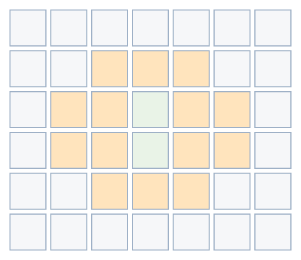
区域是像素集合,边界则依赖邻域定义。对角接触的两个前景块在八邻接下可能属于同一区域,在四邻接下却是两个分量;相应的边界也会改变。讨论“一个目标有几个区域”“轮廓是否闭合”时,必须先固定前景值和连通规则。
二值图像的内部边界可以通过原图减去一次腐蚀得到。腐蚀只保留结构元素能够完全放入前景的像素,因此被移除的部分正是相对于该结构元素的边缘层。
import cv2
import numpy as np

binary = cv2.imread("mask.png", cv2.IMREAD_GRAYSCALE)
_, binary = cv2.threshold(binary, 0, 255, cv2.THRESH_BINARY)
kernel = cv2.getStructuringElement(cv2.MORPH_CROSS, (3, 3))
interior = cv2.erode(binary, kernel)
boundary = cv2.subtract(binary, interior)
十字结构元素对应四邻域意义下的局部检查;换成全 1 的 方形结构元素,更接近八邻域约束。这里使用 cv2.subtract,是因为输入为 uint8,OpenCV 会做饱和减法。
3. 像素间距离
的单位步对应四邻域移动, 的单位步允许八邻域移动,因此命名与邻接规则相呼应。距离变换、最近目标搜索和形态学处理中应选择与几何假设一致的度量,不能只因欧氏距离最熟悉就默认使用它。
三、数学运算
1. 对应元素运算
设两幅图像 定义在相同坐标域上,二元标量运算 所诱导的图像运算定义为
这个约定要求两幅图像具有相同尺寸和兼容通道。NumPy 的广播虽然允许 (H,W,3) 与 (3,) 运算,但广播是数组语言提供的扩展,并不改变图像运算的基本定义。若两幅图像拍摄视角不同,即使数组尺寸相同,相同下标也未必对应场景中的同一点;在相加或相减之前通常要先配准。
2. 算术运算
a. 加法与加权相加
图像相加可叠加不同成分,加权相加则用于混合、曝光融合和时间平均:
若多幅观测包含相互独立、均值为零的随机噪声,对配准后的图像求平均可以削弱噪声;但场景或相机移动会先造成重影,所以“相加降噪”隐含了几何对齐假设。
blend = cv2.addWeighted(image_a, 0.7, image_b, 0.3, 0.0)b. 减法
相减突出两幅图像的差异,可用于背景减除、运动检测、模板残差和校正固定图样噪声。方向具有意义:a - b 与 b - a 不同;若只关心变化幅度,应使用 cv2.absdiff 或在有符号/浮点类型中相减后取绝对值。
difference = cv2.absdiff(current_frame, background)
gray_difference = cv2.cvtColor(difference, cv2.COLOR_BGR2GRAY)
_, changed = cv2.threshold(gray_difference, 25, 255, cv2.THRESH_BINARY)
c. 乘法与除法
对应元素乘法可施加浮点掩膜、空间增益或照明衰减。二值掩膜若用 0 与 1 表示,image * mask 保留目标区域并把其余位置归零。除法可用于比值图像和照明校正,例如观测近似满足 时,用估计照明 去除可近似恢复反射分量 。分母接近零会放大噪声,必须设下界或只在有效掩膜内相除。
import numpy as np

source = image.astype(np.float32) / 255.0
gain = np.linspace(0.6, 1.0, image.shape[1], dtype=np.float32)
gain = gain[None, :, None]
corrected = np.clip(source * gain, 0.0, 1.0)

illumination = np.maximum(illumination.astype(np.float32), 1.0)
ratio = image.astype(np.float32) / illumination
d. 溢出、回绕与饱和
8 位无符号像素只能表示 0 到 255。数学上 250 + 10 = 260,但输出仍为 uint8 时必须规定越界策略。OpenCV 的 cv2.add、cv2.subtract 等核心数组运算通常执行饱和转换,把 260 截到 255、把负值截到 0;NumPy 直接对 uint8 使用 + 或 - 则按模 256 回绕。[2]
import cv2
import numpy as np

x = np.array([250], dtype=np.uint8)
y = np.array([10], dtype=np.uint8)
print(cv2.add(x, y)[0])  # 255:饱和
print((x + y)[0])        # 4:模 256 回绕

signed_difference = x.astype(np.int16) - y.astype(np.int16)
需要保留真实中间结果时,应先提升到 int16、float32 等更宽类型,完成运算和归一化后再显式裁剪并转换回输出类型。不要等错误回绕发生后再转浮点,因为信息已经丢失。OpenCV 的对应元素乘除、加减与多通道独立处理语义可查阅官方数组运算文档。[2]
3. 集合运算
二值图像可以解释为集合的指示函数:非零像素的坐标属于集合,零像素属于背景。在这种表示下,两掩膜的交集保留同时属于两者的区域,并集保留至少属于一个的区域,差集保留属于第一个而不属于第二个的区域。
集合运算的价值在于组合空间条件。例如“道路区域且不在阴影中”可写成道路掩膜与阴影补集的交;“红色目标或蓝色目标”可写成两个颜色掩膜的并;“检测框内部但排除隐私区域”则是框掩膜减去隐私掩膜。
intersection = cv2.bitwise_and(mask_a, mask_b)
union = cv2.bitwise_or(mask_a, mask_b)
difference = cv2.bitwise_and(mask_a, cv2.bitwise_not(mask_b))
这里掩膜应保持同一尺寸,并统一使用 0 表示假、255 表示真。若一个掩膜用 0/1、另一个用 0/255,逻辑真假仍可能成立,但后续显示、乘法和阈值会产生不一致,最好在入口处规范化。
4. 逻辑运算
逻辑与、或、非、异或作用于二值命题;OpenCV 的 bitwise_and、bitwise_or、bitwise_not、bitwise_xor 实际逐位作用于整数像素。对值仅为 0 和 255 的二值图像,逐位逻辑与集合逻辑一致;对普通灰度值,它处理的是每个二进制位,结果不等于比较亮度大小。
异或可检测两个二值掩膜中归属发生变化的位置;非运算可交换前景与背景;与运算还常结合 mask 参数只处理指定区域。若意图是判断 gray > 128,应先用比较或阈值得到布尔掩膜,而不是对灰度值直接做按位运算。
_, bright = cv2.threshold(gray, 128, 255, cv2.THRESH_BINARY)
selected = cv2.bitwise_and(image, image, mask=bright)
changed_membership = cv2.bitwise_xor(mask_before, mask_after)
5. 空间运算
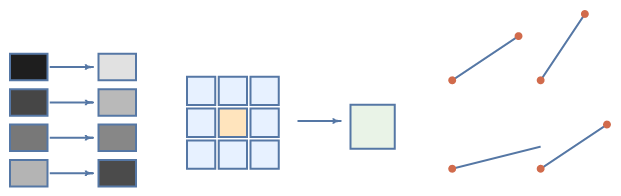
空间运算直接在图像平面上定义,可以按照输出像素依赖的输入范围分为单像素运算、邻域运算和几何空间变换。
a. 单像素运算
单像素运算满足 ,输出只依赖同一坐标的输入值。反相、阈值、对数和伽马变换都属于此类。它们不查看周围像素,因此无法直接判断边缘或纹理。
negative = cv2.bitwise_not(gray)
_, binary = cv2.threshold(gray, 128, 255, cv2.THRESH_BINARY)
b. 邻域运算
邻域运算令 依赖 周围窗口中的多个像素。均值滤波用邻域平均抑制快速起伏,梯度算子用邻域差分响应边缘,中值滤波用邻域排序去除脉冲噪声。窗口到达图像边缘时会伸出数组,所以必须规定边界扩展方式,例如常数填充、复制边缘或镜像。
smoothed = cv2.blur(gray, (5, 5), borderType=cv2.BORDER_REFLECT)
median = cv2.medianBlur(gray, 5)
邻域运算的权重、卷积与相关将在空间滤波章节展开。此处最重要的区分是:单像素运算可独立并行处理每个位置,邻域运算必须读取周围数据。
c. 几何空间变换
几何变换改变像素所在坐标,包括平移、旋转、缩放、仿射和透视变换。若直接把每个输入像素向前投到输出位置,离散坐标取整后可能出现空洞;实践中通常对每个输出坐标反向求对应输入位置,再用最近邻、双线性或更高阶方法插值。超出输入范围的位置还要使用边界模式填充。[3]
height, width = image.shape[:2]
center = (width / 2.0, height / 2.0)
matrix = cv2.getRotationMatrix2D(center, 20.0, 1.0)

rotated = cv2.warpAffine(
    image,
    matrix,
    (width, height),
    flags=cv2.INTER_LINEAR,
    borderMode=cv2.BORDER_REFLECT,
)
仿射变换用 矩阵表达线性变换与平移,可以保持直线和平行关系;透视变换用齐次坐标中的 矩阵,可以描述近大远小。OpenCV 还提供 remap 接受逐像素映射表,用于镜头畸变校正和一般非线性重映射。[4]
6. 图像变换
这里的“图像变换”不要与上一节的“几何变换”混淆。几何变换改变内容在空间中的位置,输出仍是一幅按 排列的图像;傅里叶变换、离散余弦变换和小波变换则改变表示基底,让平滑变化、周期结构或局部尺度信息以系数形式出现。
二维离散傅里叶变换把空间图像分解为不同频率的复指数分量。低频描述缓慢变化的背景和大结构,高频包含快速变化、细节、边缘与部分噪声。变换本身不等于滤波:只有修改频域系数并逆变换,才形成频域滤波流程。
import cv2
import numpy as np

gray32 = np.float32(gray)
spectrum = cv2.dft(gray32, flags=cv2.DFT_COMPLEX_OUTPUT)
spectrum = np.fft.fftshift(spectrum, axes=(0, 1))

magnitude = cv2.magnitude(spectrum[:, :, 0], spectrum[:, :, 1])
display_spectrum = np.log1p(magnitude)
display_spectrum /= display_spectrum.max()

restored = np.fft.ifftshift(spectrum, axes=(0, 1))
restored = cv2.idft(restored, flags=cv2.DFT_SCALE | cv2.DFT_REAL_OUTPUT)
频谱是复数数组,直接显示其幅值时动态范围通常过大,所以示例用 log1p 压缩显示范围;这一步只为可视化,不应混进等待逆变换的原始系数。只做正变换再逆变换,理论上应恢复原图,实际差异来自浮点舍入。
References
- [1] R. C. Gonzalez and R. E. Woods, Digital Image Processing, 4th ed. Pearson, 2018.
- [2] OpenCV, “Operations on Arrays.” Accessed: Aug. 25, 2026. [Online]. Available: https://docs.opencv.org/4.13.0/d2/de8/group__core__array.html
- [3] OpenCV, “Geometric Image Transformations.” Accessed: Aug. 25, 2026. [Online]. Available: https://docs.opencv.org/4.13.0/da/d54/group__imgproc__transform.html
- [4] OpenCV, “Affine Transformations.” Accessed: Aug. 25, 2026. [Online]. Available: https://docs.opencv.org/5.0/tutorials/imgproc/imgtrans/warp_affine/warp_affine.html