图像复原
 Illustrated by
图像增强以“更适合观察或处理”为目标,并不要求解释图像为什么变差;图像复原则先建立退化模型,再利用关于成像系统和噪声的知识估计原图。若原图为 ,退化算子为 ,噪声为 ,观测图像统一写成
复原算法接收 以及对 、 的估计,输出原图估计 。同一幅模糊图可能由运动、离焦或大气扰动造成;退化原因不同,逆运算也不同。复原本质是一个反问题:即使已知 和对 、 的估计,通常也不存在唯一且稳定的原图 ,因为退化会抹平细节,而噪声又混入观测。因此复原不能从“选哪个锐化滤波器”开始,而应从噪声模型、点扩散函数与先验约束开始。后文的逆滤波、维纳滤波和约束最小二乘,正是对“如何约束这个反问题”给出的三种不同回答。[1]
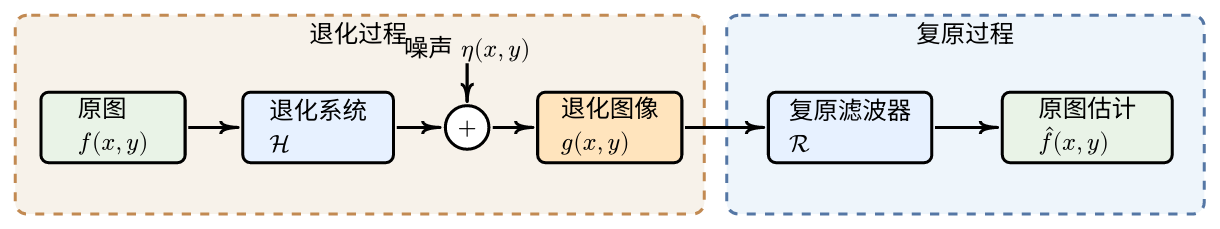
图中的 是未知的清晰原图, 是造成模糊或几何失真的退化系统, 是成像过程中叠加的噪声, 是传感器实际记录的退化图像。复原阶段并不能直接取得 ,只能依据对 与 的认识设计复原算子 ,从 得到原图估计 。因此, 通常只是满足模型和先验约束的估计,并不必然与 完全相同。
一、噪声模型
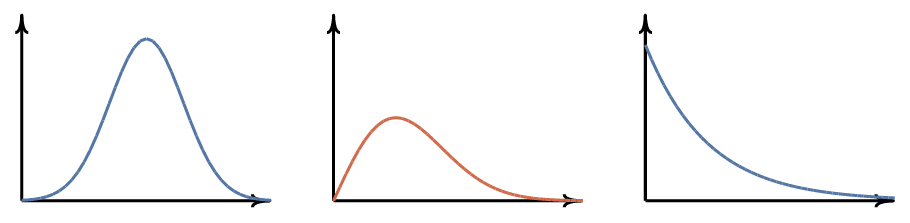
噪声模型描述随机灰度扰动可能取什么值、各值出现的概率,以及它是否依赖位置或原图。概率密度不是噪声图像本身:同一分布可产生许多不同样本,参数则决定均值、方差、偏斜程度和尾部。选定某种模型是假设而非事实——它以成像机制为依据,但必须通过平坦区样本或残差直方图检验;若实际噪声是混合型或位置相关,单一密度模型只是近似。
1. 高斯、瑞利、伽马噪声
随机变量 的高斯概率密度为
时噪声不系统改变平均亮度,但会增加局部方差; 越大,灰度扰动分布越宽。高斯模型允许任意实数值,所以加入有限范围图像后不应立刻裁剪,否则两端样本被堆到 0 与 255,实际分布不再是原高斯分布。
参数 、 的瑞利概率密度为
瑞利分布只在一侧取值,适合描述由两个正交高斯分量合成的幅值型随机量。它与高斯噪声的对称钟形不同,不能仅用相同均值与方差就认为两者可互换。
形状参数为正整数 、率参数为 的伽马密度为
当形状参数改变时,伽马分布可从强烈右偏逐渐接近钟形。不同资料也会使用“尺度参数” ,读取公式和代码时必须确认第二参数到底是率还是尺度。
2. 指数、均匀、椒盐噪声
参数 的指数密度为
区间 上的均匀密度为
椒盐噪声是双极脉冲噪声,其离散分布为
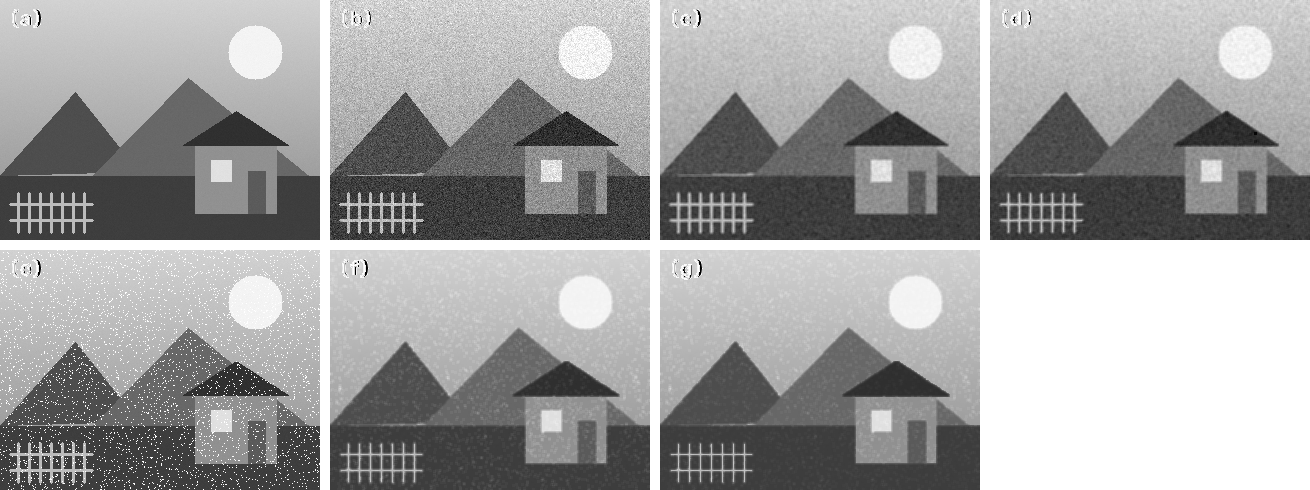
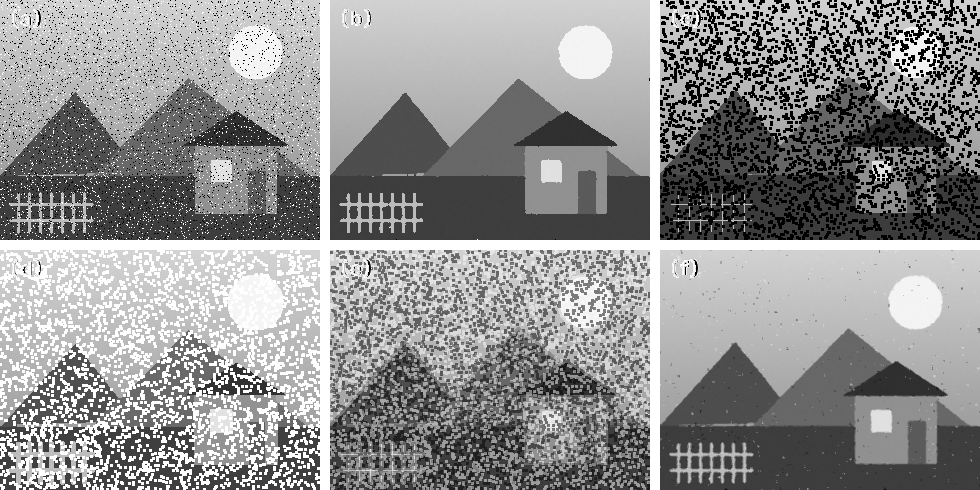
椒盐噪声不是在原灰度上加一个小扰动,而是把少量像素直接替换成极端值,因此均值滤波往往会把极端值扩散到邻域;中值和自适应中值更符合这种离群点模型。只有盐噪声或只有椒噪声时,调和、逆调和均值与最大/最小值滤波可以有针对性地处理。
3. 周期噪声
二维周期噪声可以表示为一个或多个正弦分量之和:
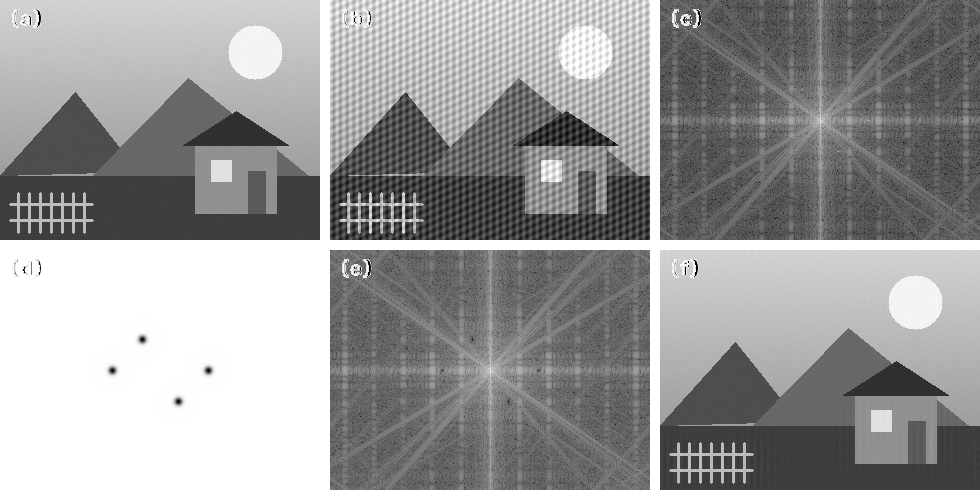
周期噪声可能来自电气干扰、扫描机构振动或重复采样误差。它在空间域表现为规则条纹、波纹或网纹,在频域却集中到少数位置,所以频域陷波通常比大范围空间平滑更有选择性:空间低通会同时模糊真实边缘,陷波只压制已识别的噪声频率。
4. 噪声参数的估计
有原始无噪声图像时,可以直接用差值 估计噪声;实际更常见的是只有退化图像。此时应选取若干内容近似恒定的小区域,因为平坦区的灰度变化主要来自噪声,而不是物体纹理。
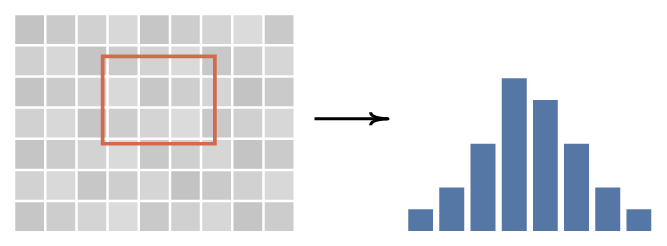
对包含 个样本 的区域,样本均值和无偏方差为
若局部真实亮度未知,可以先减去局部均值;若怀疑含有脉冲离群值,可用中位数和中位绝对偏差
得到稳健尺度估计,高斯情形常用 。
椒盐概率可由直方图在 0、 的异常计数估计,但真实图像本身也可能含纯黑或纯白区域,所以应结合空间孤立性与多个平坦块。周期噪声则在去除平滑背景后检查频谱峰值,其频率由峰相对中心的偏移估计,振幅可由峰值复系数估计。
patch = gray[40:90, 120:180].astype(np.float64)
mean = patch.mean()
variance = patch.var(ddof=1)

median = np.median(patch)
mad = np.median(np.abs(patch - median))
robust_sigma = 1.4826 * mad
二、使用空间滤波复原图像
空间复原假设噪声可由局部邻域统计削弱。窗口越大,随机波动平均得越充分,但边缘和细节损失也越严重。选择滤波器时应先匹配噪声模型,再决定窗口大小。
1. 均值滤波器
设 是以 为中心、含 个像素的窗口。算术平均、几何平均、调和平均和 阶逆调和平均分别为
算术平均适合零均值随机噪声,却会平滑边缘。几何平均对大值的影响弱于算术平均,通常保留细节稍好;实现时应对数求和,避免大量乘法溢出。调和平均能抑制盐噪声,但窗口内出现 0 时分母发散,不适合椒噪声。逆调和平均在 时消除椒噪声,在 时消除盐噪声;选错符号会强化相反类型的脉冲。
def geometric_mean_filter(image: np.ndarray, size: int) -> np.ndarray:
    padded = np.pad(image, size // 2, mode="reflect")
    windows = np.lib.stride_tricks.sliding_window_view(
        padded,
        (size, size),
    )
    safe = np.maximum(windows, 1e-6)
    return np.exp(np.mean(np.log(safe), axis=(-2, -1)))

def contraharmonic_mean_filter(
    image: np.ndarray,
    size: int,
    order: float,
) -> np.ndarray:
    padded = np.pad(image, size // 2, mode="reflect")
    windows = np.lib.stride_tricks.sliding_window_view(
        padded,
        (size, size),
    )
    safe = np.maximum(windows, 1e-6)
    numerator = np.sum(safe ** (order + 1.0), axis=(-2, -1))
    denominator = np.sum(safe**order, axis=(-2, -1))
    return numerator / np.maximum(denominator, 1e-12)
2. 统计排序滤波器
中值滤波取排序后的中间值,适合双极椒盐噪声。最大值滤波扩张亮区域、消除孤立椒点;最小值滤波扩张暗区域、消除孤立盐点。中点滤波取窗口最大值与最小值的平均
更适合均匀或高斯型随机噪声,不适合大量脉冲,因为两个极端值恰好被保留。
修正阿尔法均值把 个样本排序,删除最低和最高各 个,再对剩余 个求平均:
时退化为算术平均; 时接近中值。它在高斯噪声与少量脉冲同时存在时提供折中。
kernel = np.ones((3, 3), dtype=np.uint8)
median = cv2.medianBlur(noisy_u8, 3)
minimum = cv2.erode(noisy_u8, kernel)
maximum = cv2.dilate(noisy_u8, kernel)
midpoint = 0.5 * (
    minimum.astype(np.float32)
    + maximum.astype(np.float32)
)
3. 自适应滤波器
设局部均值、局部方差和已知噪声方差分别为 、、,自适应局部降噪输出为
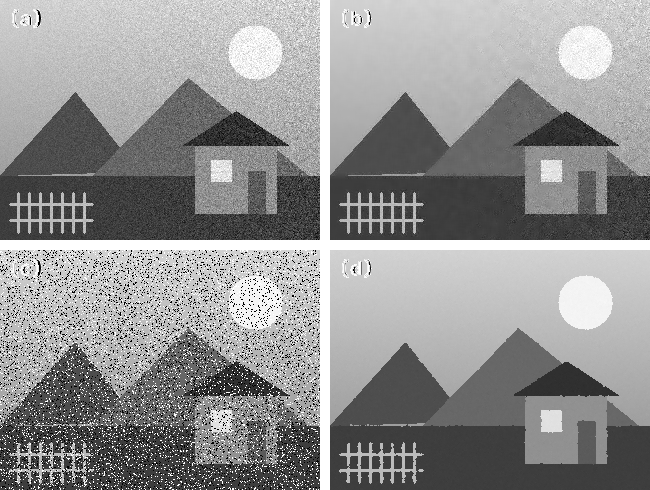
在平坦区, 接近噪声方差,系数接近 1,输出趋向局部均值;在真实边缘处,局部方差远大于噪声方差,系数较小,输出更接近原像素。将比值限制到 1 可避免噪声方差估计略大于局部方差时产生反向增强。
自适应中值滤波逐步扩大奇数窗口。对窗口最小值 、最大值 、中值 和中心像素 ,算法分两层判断:
- 若 ,说明中值不是脉冲,进入下一步;否则扩大窗口,直到最大尺寸。
- 若 ,中心不是脉冲,保留中心;否则以中值替换。
固定中值窗口在高密度脉冲下可能所有样本都被污染;自适应扩大窗口能找到未污染中值,又在低噪声区域保持较小窗口。
def adaptive_local_filter(
    image: np.ndarray,
    size: int,
    noise_variance: float,
) -> np.ndarray:
    source = image.astype(np.float32)
    mean = cv2.boxFilter(source, -1, (size, size))
    mean_square = cv2.boxFilter(source * source, -1, (size, size))
    variance = np.maximum(mean_square - mean * mean, 0.0)
    ratio = np.minimum(
        noise_variance / np.maximum(variance, 1e-6),
        1.0,
    )
    return source - ratio * (source - mean)


def adaptive_median_filter(
    image: np.ndarray,
    maximum_size: int = 7,
) -> np.ndarray:
    if maximum_size < 3 or maximum_size % 2 == 0:
        raise ValueError("maximum_size 必须是大于等于 3 的奇数")

    source = image.astype(np.uint8)
    output = source.copy()
    radius = maximum_size // 2
    padded = np.pad(source, radius, mode="reflect")

    for row in range(source.shape[0]):
        for col in range(source.shape[1]):
            center = source[row, col]

            for size in range(3, maximum_size + 1, 2):
                half = size // 2
                padded_row = row + radius
                padded_col = col + radius
                window = padded[
                    padded_row - half:padded_row + half + 1,
                    padded_col - half:padded_col + half + 1,
                ]
                minimum = int(window.min())
                maximum = int(window.max())
                median = int(np.median(window))

                # A 层:中值不是脉冲时,才检验中心像素。
                if minimum < median < maximum:
                    # B 层:中心不是脉冲则保留,否则换成中值。
                    output[row, col] = (
                        center
                        if minimum < center < maximum
                        else median
                    )
                    break

                # 到达最大窗口仍未通过 A 层,只能采用当前中值。
                if size == maximum_size:
                    output[row, col] = median

    return output
三、使用频域滤波复原图像
周期噪声的能量集中于少数离散频率,而真实图像的大部分频谱仍可保留,因此频域陷波比空间窗口平均更有选择性。空间滤波需要为了压制整幅条纹而使用较大窗口,通常会模糊全部边缘;陷波只在噪声峰附近衰减。
1. 陷波滤波
设频谱高为 、宽为 ,则中心化后的零频位置为 。第 个噪声峰相对中心的偏移为 ,到正、负共轭峰的距离分别为
高斯陷波带阻的一般形式可写为
每个因子在对应峰中心为 0,远离峰时趋近 1;正负峰成对出现,保证对实图像的共轭对称性。陷波带通为 ,可先提取周期干扰,再从退化图像中减去。
下面的实际图像叠加两项周期噪声:一项产生偏移 的峰,另一项产生 的共轭峰。处理链完整展示了从空间诊断到复原的过程。
def gaussian_notch_reject(
    shape: tuple[int, int],
    offsets: list[tuple[float, float]],
    sigma: float,
) -> np.ndarray:
    rows, cols = shape
    y, x = np.ogrid[:rows, :cols]
    center_y = rows // 2
    center_x = cols // 2
    transfer = np.ones(shape, dtype=np.float64)

    for offset_y, offset_x in offsets:
        for sign in (-1.0, 1.0):
            notch_y = center_y + sign * offset_y
            notch_x = center_x + sign * offset_x
            distance2 = (y - notch_y) ** 2 + (x - notch_x) ** 2
            transfer *= 1.0 - np.exp(
                -distance2 / (2.0 * sigma**2)
            )
    return transfer

spectrum = np.fft.fftshift(np.fft.fft2(noisy))
notch = gaussian_notch_reject(
    noisy.shape,
    offsets=[(0.0, 48.0), (31.0, 18.0)],
    sigma=2.6,
)
filtered = spectrum * notch
restored = np.fft.ifft2(np.fft.ifftshift(filtered)).real
2. 最优陷波滤波
普通陷波把指定频率固定衰减,却没有利用噪声在空间中的强弱变化。最优陷波先用陷波带通提取干扰估计 ,再在每个局部区域选择权重 :
令局部期望用窗口平均近似,使复原结果局部方差最小,可得
分子是观测与噪声估计的局部协方差,分母是噪声估计的局部方差。噪声在某区域较强时权重增大,较弱时减小;分母过小时应令权重为 0 或加正则项,避免数值爆炸。
def optimal_notch_subtraction(
    degraded: np.ndarray,
    noise_estimate: np.ndarray,
    window: int = 15,
) -> np.ndarray:
    g = degraded.astype(np.float32)
    n = noise_estimate.astype(np.float32)
    size = (window, window)

    mean_g = cv2.blur(g, size)
    mean_n = cv2.blur(n, size)
    covariance = cv2.blur(g * n, size) - mean_g * mean_n
    variance_n = cv2.blur(n * n, size) - mean_n * mean_n
    weight = covariance / np.maximum(variance_n, 1e-6)
    weight = np.clip(weight, 0.0, 1.5)
    return g - weight * n
四、线性位置不变退化与退化函数的估计
1. 线性位置不变退化
若退化系统既满足叠加性,又满足输入平移导致输出等量平移,则它由点扩散函数 完全描述:
频域中相应为
是一个理想点目标经过系统后形成的图样,所以称点扩散函数; 是光学传递函数。位置不变意味着同一个点目标放到图像不同位置时,扩散形状只发生平移。实际镜头边缘像差、景深变化和非刚性运动可能破坏这一假设,此时单一全局 只能近似。

2. 退化函数估计
a. 观察法
观察法在退化图像中寻找结构简单、原形状可推断的区域。例如孤立亮点的模糊形状近似 PSF,笔直边缘的边缘扩展函数求导后可估计线扩散函数。选区频谱 与对理想选区的估计 可给出
分母接近 0 的频率不能可靠相除,选区也必须足够小,使退化近似位置不变。
b. 试验法
若能控制成像系统,可输入已知点源、细线、棋盘格或正弦图样。点源响应直接测量 PSF;不同空间频率正弦图样的幅度衰减和相位移动可逐点测量 。试验法通常比仅观察未知图像可靠,但要求设备状态、焦距、曝光和运动条件与待复原图像一致。
c. 建模法
建模法从物理运动或光学过程推导 。以曝光时间 内的平面匀速运动为例,若相机与场景的相对位移为 ,时间平均观测为
利用傅里叶平移性质,传递函数为
若总位移为 ,即 、,令 ,则
其中 , 时极限为 1。幅度沿运动方向的频率坐标呈 sinc 形,并在非零整数 处出现零点;相位因子对应模糊核中心位置。
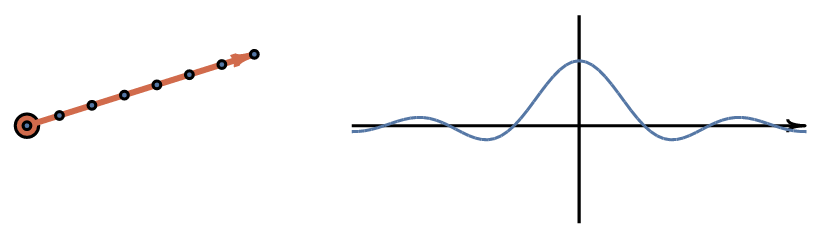
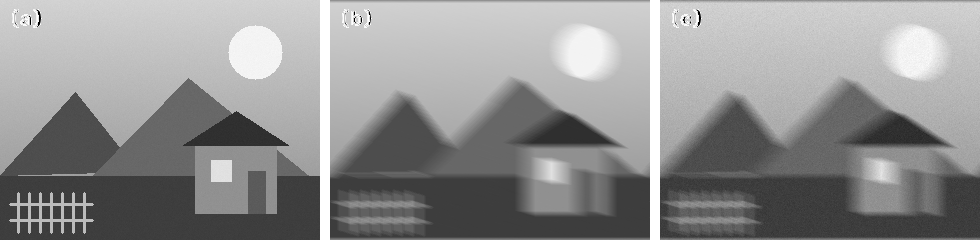
下面给出一个实际数值例子。令总运动长度为 像素、方向角为 ,则水平与竖直位移近似为
在曝光期间沿这条线段均匀采样并归一化,便得到线状 PSF;将其与清晰图像卷积,得到具有明显斜向拖影的运动模糊图像。再叠加标准差为 个灰度级的零均值高斯噪声,得到后续复原算法共同使用的观测图像。这样,物理假设、模型参数、PSF 与实际退化结果便一一对应,而不只是停留在传递函数公式上。
def uniform_motion_transfer(
    shape: tuple[int, int],
    displacement_x: float,
    displacement_y: float,
) -> np.ndarray:
    rows, cols = shape
    v = np.fft.fftfreq(rows)[:, None]
    u = np.fft.fftfreq(cols)[None, :]
    projection = u * displacement_x + v * displacement_y
    return np.sinc(projection) * np.exp(-1j * np.pi * projection)

motion_h = uniform_motion_transfer(
    gray.shape,
    displacement_x=22.0,
    displacement_y=7.0,
)
非匀速或曲线运动时,仍可对一般积分数值求和:在曝光区间采样轨迹点,计算每个点的相位因子并取平均。若轨迹未知,可以从陀螺仪、相邻视频帧、图像中直线拖影的长度与方向,或盲去卷积联合估计原图和 PSF。
五、逆滤波
即使准确知道 ,也不能保证准确复原。由
直接相除得到
当 很小,噪声项被 巨大放大;当 ,该频率的原图信息已完全丢失,不存在有限逆;此外,PSF 参数的微小误差也会在小 附近被放大。因此“知道退化函数”并不等于逆问题已经稳定。
截断逆滤波只在 的位置相除,其余频率置零或不作逆补偿:
越小,恢复的频率更多,噪声放大也更严重;越大则稳定但模糊残留更多。
def truncated_inverse(
    degraded: np.ndarray,
    transfer: np.ndarray,
    threshold: float,
) -> np.ndarray:
    spectrum = np.fft.fft2(degraded)
    inverse = np.zeros_like(transfer, dtype=np.complex128)
    stable = np.abs(transfer) >= threshold
    inverse[stable] = 1.0 / transfer[stable]
    return np.fft.ifft2(inverse * spectrum).real
六、维纳滤波
维纳滤波不要求把退化完全反转,而是在噪声放大与去模糊之间最小化均方误差。以下推导把原图与加性噪声视为零均值、二阶平稳且互不相关的随机场,并假设退化系统线性位置不变。设使用线性频域估计 ,目标为
代入 ,展开期望并对 求极值,可得正规方程
其中 、 是信号和噪声功率谱。因此
信噪比定义为信号功率与噪声功率之比
在高信噪比频率, 很小,维纳滤波接近逆滤波;在低信噪比或 很小的位置,分母中的噪声项限制增益。未知功率谱时常用常数 ,但它只是白噪声与平均信号功率的粗略近似。
def wiener_restore(
    degraded: np.ndarray,
    transfer: np.ndarray,
    noise_to_signal: float | np.ndarray,
) -> np.ndarray:
    spectrum = np.fft.fft2(degraded)
    numerator = np.conjugate(transfer)
    denominator = np.abs(transfer) ** 2 + noise_to_signal
    estimate = numerator / np.maximum(denominator, 1e-12) * spectrum
    return np.fft.ifft2(estimate).real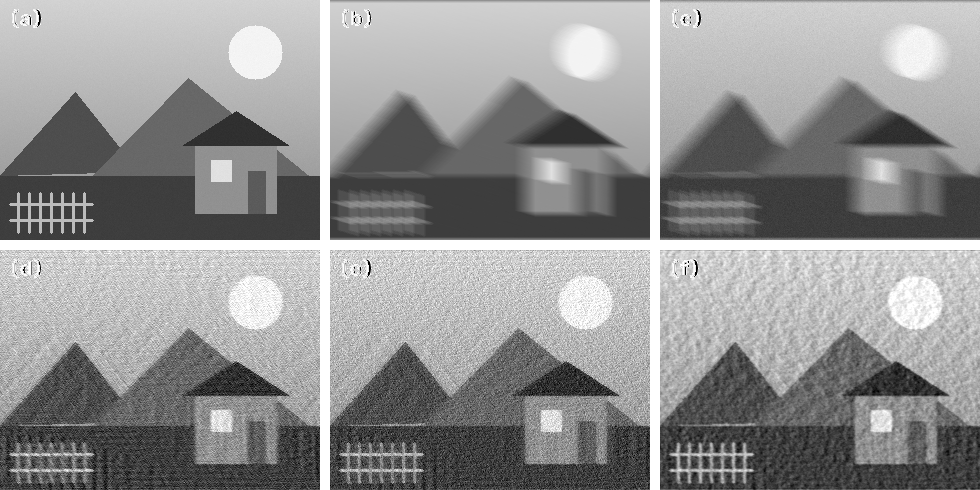
七、约束最小二乘滤波
维纳滤波需要信号与噪声功率谱。约束最小二乘改用平滑先验:在观测残差符合噪声能量的条件下,让估计图像经过高通算子 后的能量尽量小:
用拉格朗日乘子把约束并入目标,并在频域对 求导,得到
所以
常取离散拉普拉斯核的 DFT,使高频振荡受到更强惩罚。 小时接近逆滤波,细节多但噪声敏感; 大时更平滑、稳定,却可能过度模糊。 若来自噪声方差估计,可用迭代调整 ,使最终残差能量与预期噪声能量相符。
def constrained_least_squares(
    degraded: np.ndarray,
    transfer: np.ndarray,
    penalty: np.ndarray,
    gamma: float,
) -> np.ndarray:
    spectrum = np.fft.fft2(degraded)
    denominator = (
        np.abs(transfer) ** 2
        + gamma * np.abs(penalty) ** 2
    )
    estimate = (
        np.conjugate(transfer)
        / np.maximum(denominator, 1e-12)
        * spectrum
    )
    return np.fft.ifft2(estimate).real
八、几何均值滤波
几何均值复原滤波器在逆滤波与维纳滤波之间作乘法插值:
时得到逆滤波,、 时得到维纳滤波; 进一步调节噪声项强度。由于两个因子具有相同的 相位,更稳定的实现可合并为
def geometric_mean_restore(
    degraded: np.ndarray,
    transfer: np.ndarray,
    noise_to_signal: float | np.ndarray,
    alpha: float,
    beta: float = 1.0,
) -> np.ndarray:
    power = np.abs(transfer) ** 2
    denominator = (
        np.maximum(power, 1e-12) ** alpha
        * np.maximum(
            power + beta * noise_to_signal,
            1e-12,
        ) ** (1.0 - alpha)
    )
    restoration = np.conjugate(transfer) / denominator
    estimate = restoration * np.fft.fft2(degraded)
    return np.fft.ifft2(estimate).real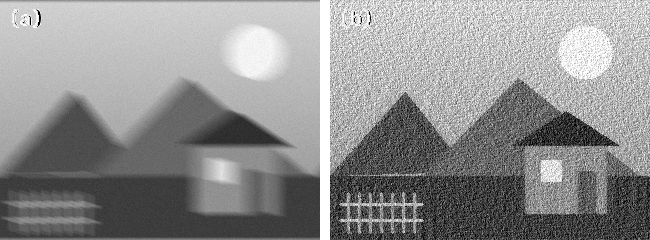
References
- [1] R. C. Gonzalez and R. E. Woods, Digital Image Processing, 4th ed. Pearson, 2018.
- [2] OpenCV, “Image Filtering.” Accessed: Aug. 27, 2026. [Online]. Available: https://docs.opencv.org/4.x/d4/d86/group__imgproc__filter.html
- [3] NumPy Developers, “Discrete Fourier Transform routines.” Accessed: Aug. 27, 2026. [Online]. Available: https://numpy.org/doc/stable/reference/routines.fft.html