光线追踪(二)——球体、材质与景深
 Illustrated by
第一篇建立了射线与摄像机。本篇让射线真正与场景交互:先求出球面的最近交点,再把几何与材质分离,用递归的散射过程近似渲染方程。最后把针孔改成有限孔径,得到聚焦清晰、前后景模糊的景深效果。
一、球体与采样
1. 射线与球的交点
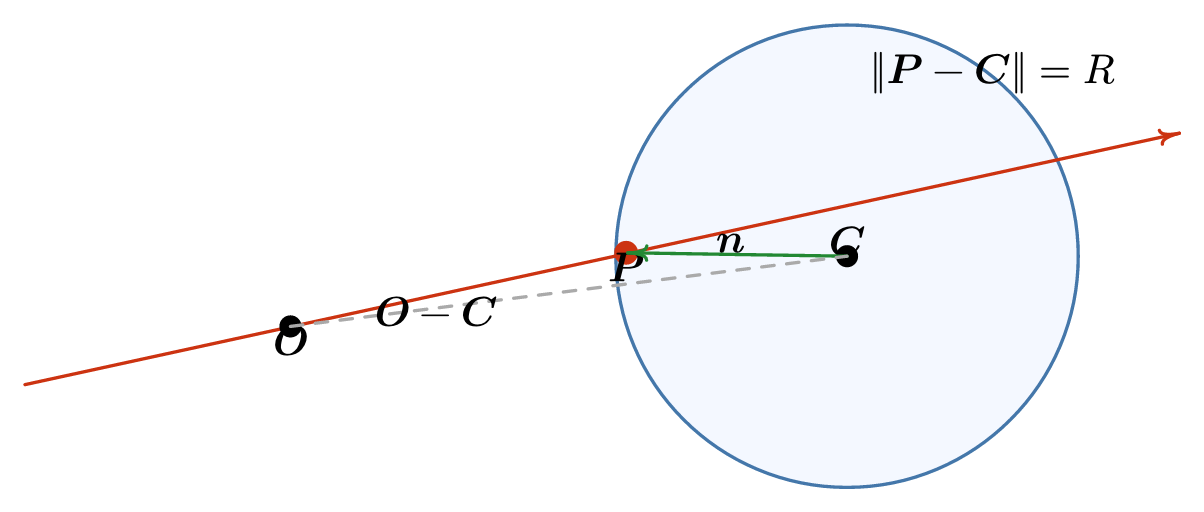
球心为 、半径为 的球面满足
把射线 代入,令 ,展开得
记 、、,则判别式和两个根为
这里的 取 而不是 :它是把求根公式中因子 折进系数后得到的量,使判别式与求根各少一次乘除,这是通用写法。 表示错过球体, 表示相切, 表示穿过球面。渲染时不应仅问“是否命中”,而应在允许区间 内选择最小根,因为它对应沿射线最先看到的表面。
let oc = ray.origin - self.center;
let a = ray.direction.length_squared();
let half_b = oc.dot(ray.direction);
let c = oc.length_squared() - self.radius * self.radius;
let discriminant = half_b * half_b - a * c;
if discriminant < 0.0 { return None; }

let root = discriminant.sqrt();
let mut t = (-half_b - root) / a;
if t < t_min || t > t_max {
    t = (-half_b + root) / a;
    if t < t_min || t > t_max { return None; }
}
球面点 的外法向量是
为了让材质代码不区分射线来自物体外部还是内部,命中记录同时保存 front_face,并令存储的法向量永远朝向入射射线的反方向:
let front_face = ray.direction.dot(outward_normal) < 0.0;
let normal = if front_face { outward_normal } else { -outward_normal };
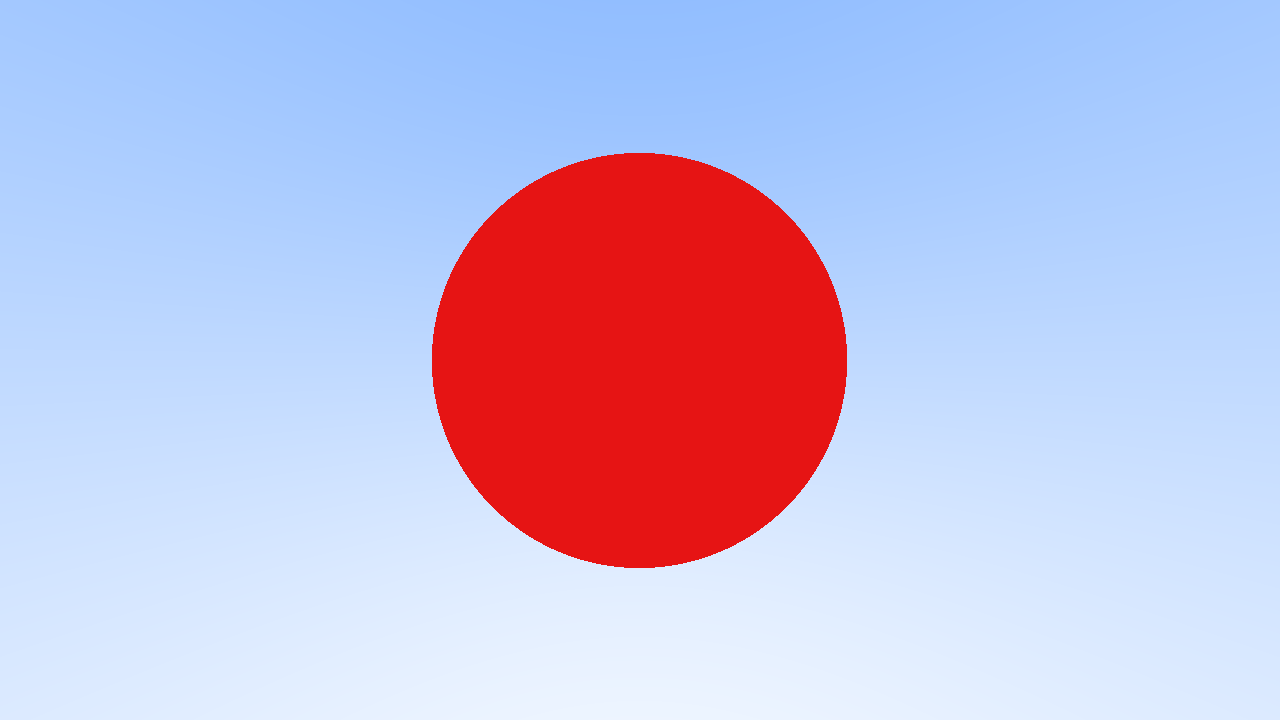
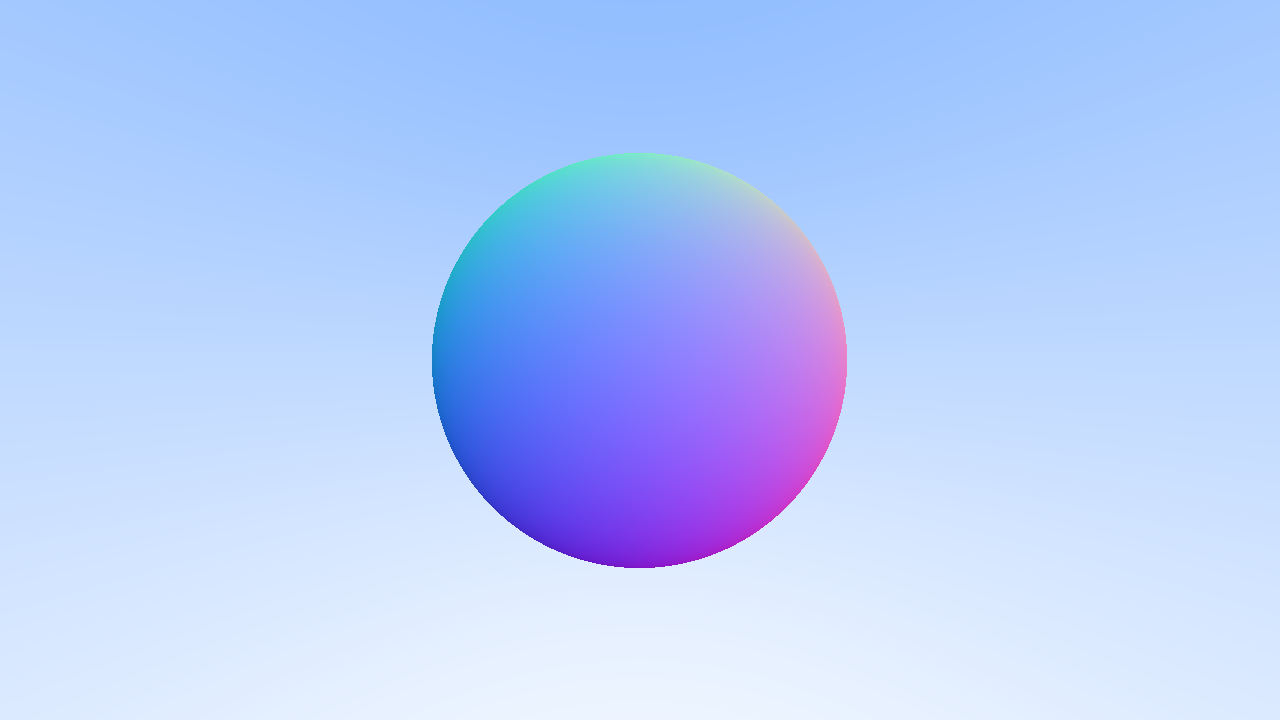
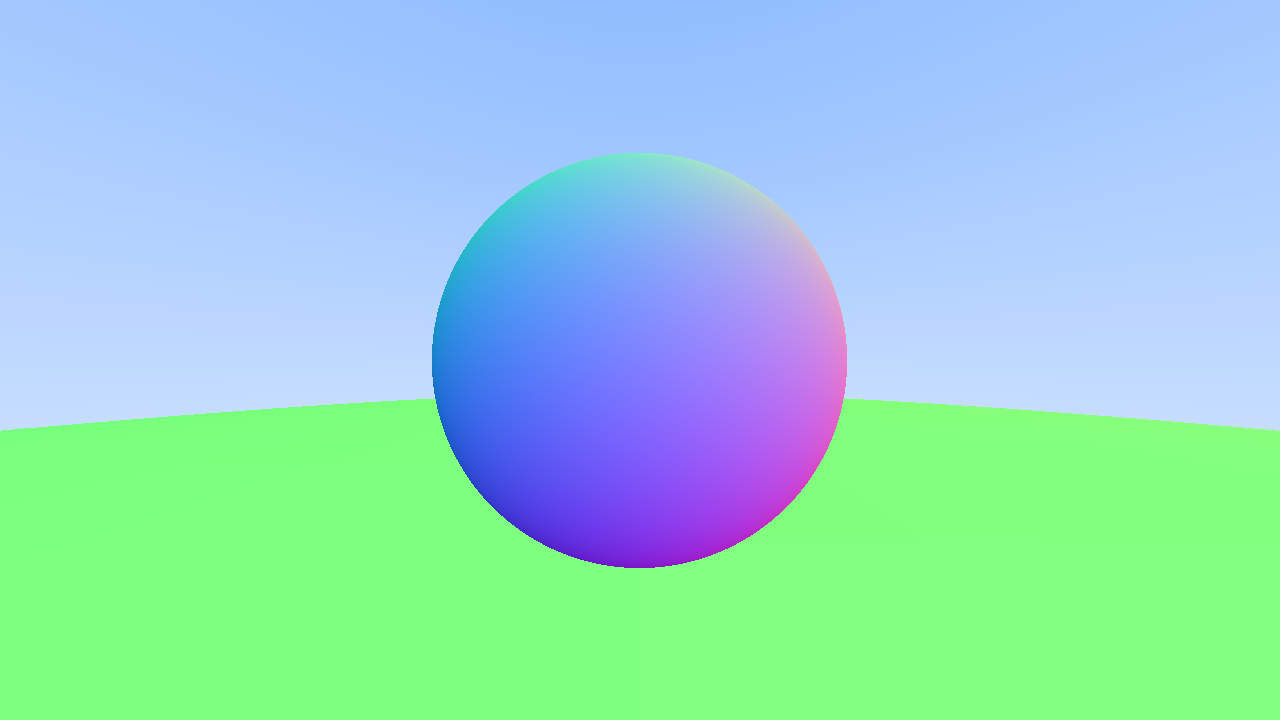
在材质系统出现之前,可以先用命中与否输出固定红色,再把法向量从 线性映射到 作为 RGB:
这两幅阶段图分别验证“求交是否正确”和“交点法向量是否正确”。此时每个像素只取中心样本,因此边缘仍可能出现锯齿;后面的超采样阶段才会处理它。
2. 从单球到世界与超采样
下一步加入一个半径很大的球作为地面。几何接口没有任何特殊分支:地面仍是普通球体,只是球心位于画面下方,摄像机附近只看见其很小的一段弧面。
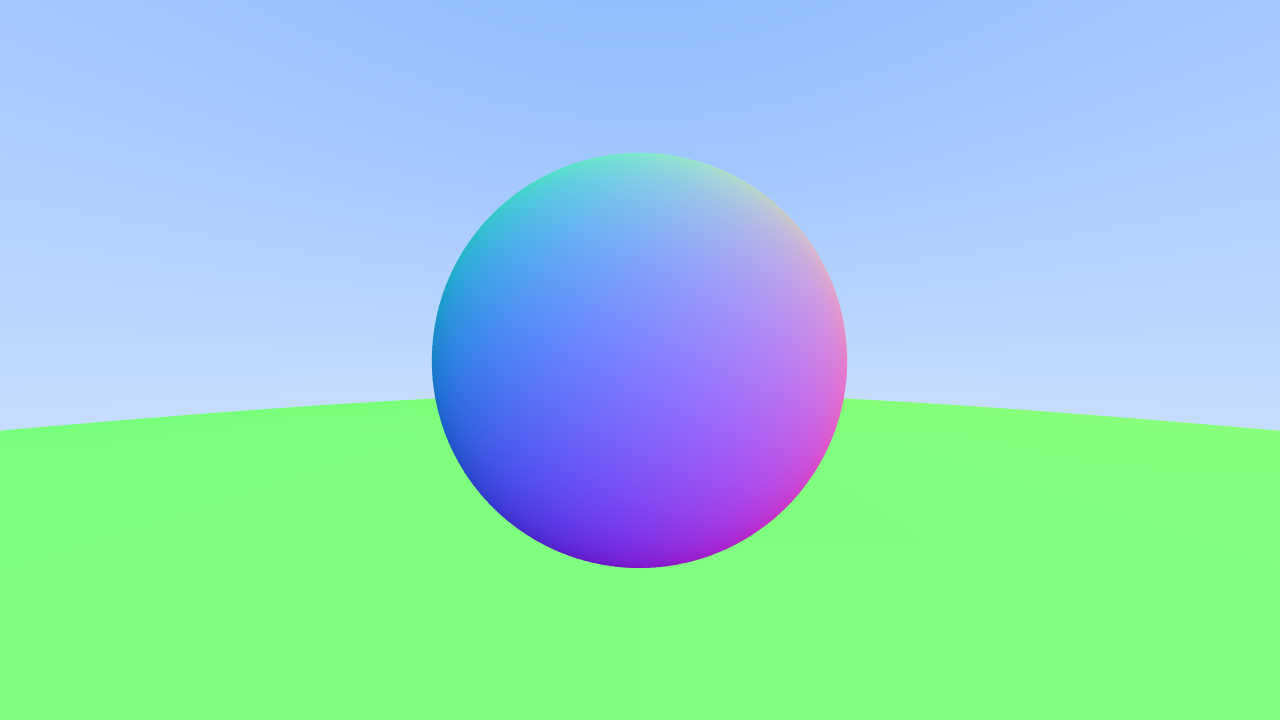
只在像素中心采样时,球体轮廓与地平线会暴露明显的阶梯。对每个像素生成多条带抖动的射线并取平均后,边缘覆盖率被近似积分,得到平滑过渡:
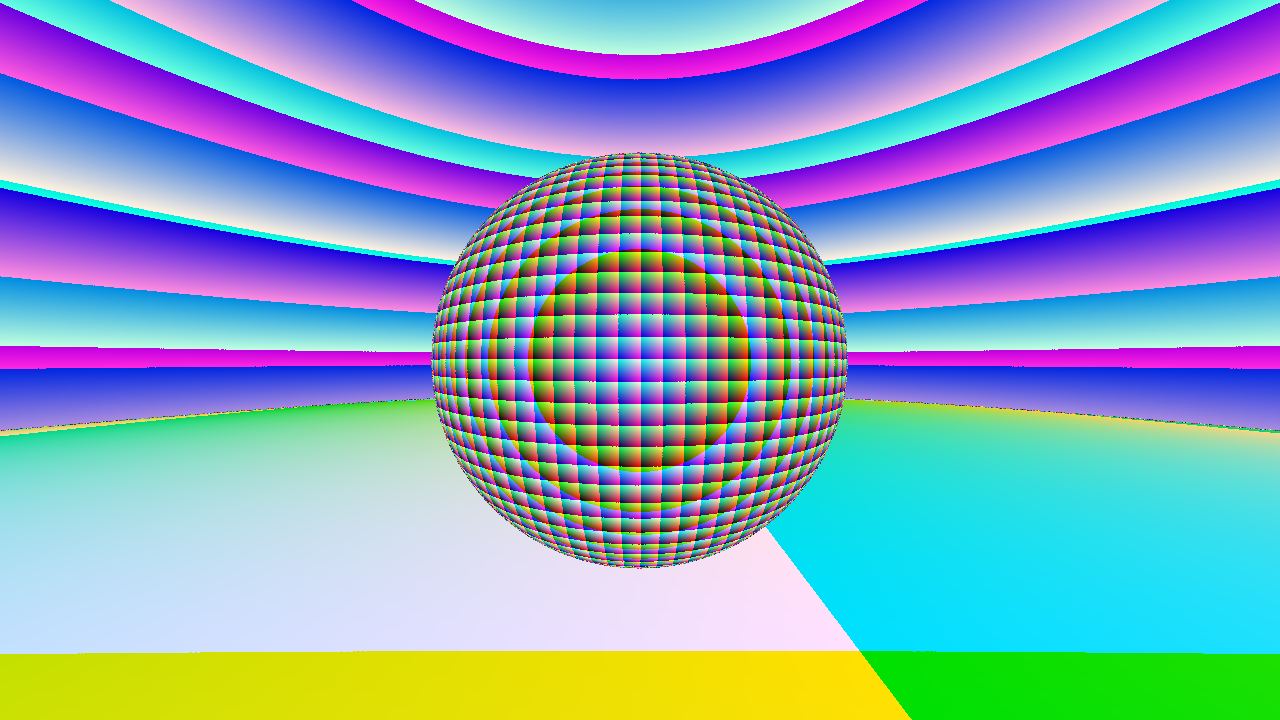
超采样还揭示了一个常见错误:如果累加多个样本却忘记除以样本数,输出通道会越界或在错误的颜色转换中发生周期性折返,形成下图的彩色条纹与同心伪影。它不是随机噪声,而是颜色归一化失败的诊断信号。
Hittable 是能够回答两个问题的几何实体:一条射线在给定参数区间内的最近交点是什么;包围它的轴对齐包围盒是什么。球、三角形、网格以及第三篇的 BVH 节点都可以实现同一接口。3. 递归路径与能量衰减
命中表面后,材质选择下一条射线 scattered,并返回逐通道衰减 attenuation。渲染函数具有非常紧凑的递归形式:
if depth == 0 { return Color::ZERO; }
if let Some(hit) = world.hit(ray, 0.001, f64::INFINITY) {
    if let Some((attenuation, scattered)) = hit.material.scatter(ray, &hit, rng) {
        return attenuation * ray_color(&scattered, world, depth - 1, rng);
    }
    return Color::ZERO;
}
return sky(ray.direction);
每次乘以衰减,模拟路径携带能量的变化;到达最大深度时终止,防止极端路径无限递归。生产级路径追踪器通常改用俄罗斯轮盘赌:根据当前吞吐量以一定概率终止,否则用存活概率校正权重,从而保持估计无偏。
二、材质模型
1. Lambert 漫反射
理想漫反射的 BRDF 为常数
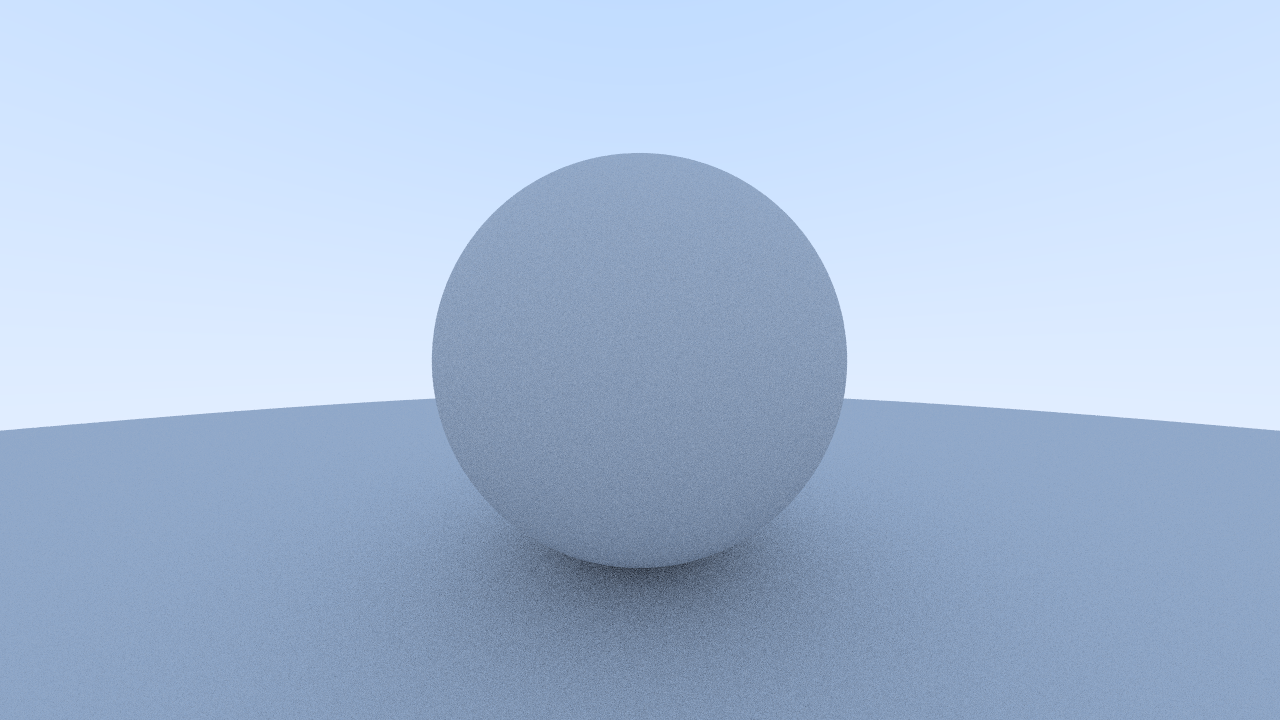
其中 是反照率。若按余弦加权半球分布采样,概率密度 会与渲染方程中的余弦项抵消,得到低方差估计。教程实现先采用一个直观的构造:在法向量上叠加一个随机单位向量 ,即 。这是生成余弦加权方向的常用技巧,其分布与直接按 采样等价;而更早的“球内随机方向”模型并不满足这一权重关系,因此结果偏暗、收敛也较慢,下面几幅图正体现了这一区别。
let mut direction = hit.normal + rng.unit_vector();
if direction.near_zero() { direction = hit.normal; }
Some((albedo, Ray::new(hit.point, direction)))
near_zero 分支处理随机向量几乎与 相等的退化情形。这里的 albedo 应位于 ;大于 会凭空增加能量。
下面四幅图保留漫反射实现的递进过程。第一种随机球内采样虽然已经产生阴影,但能量衰减过强,整体接近黑色:
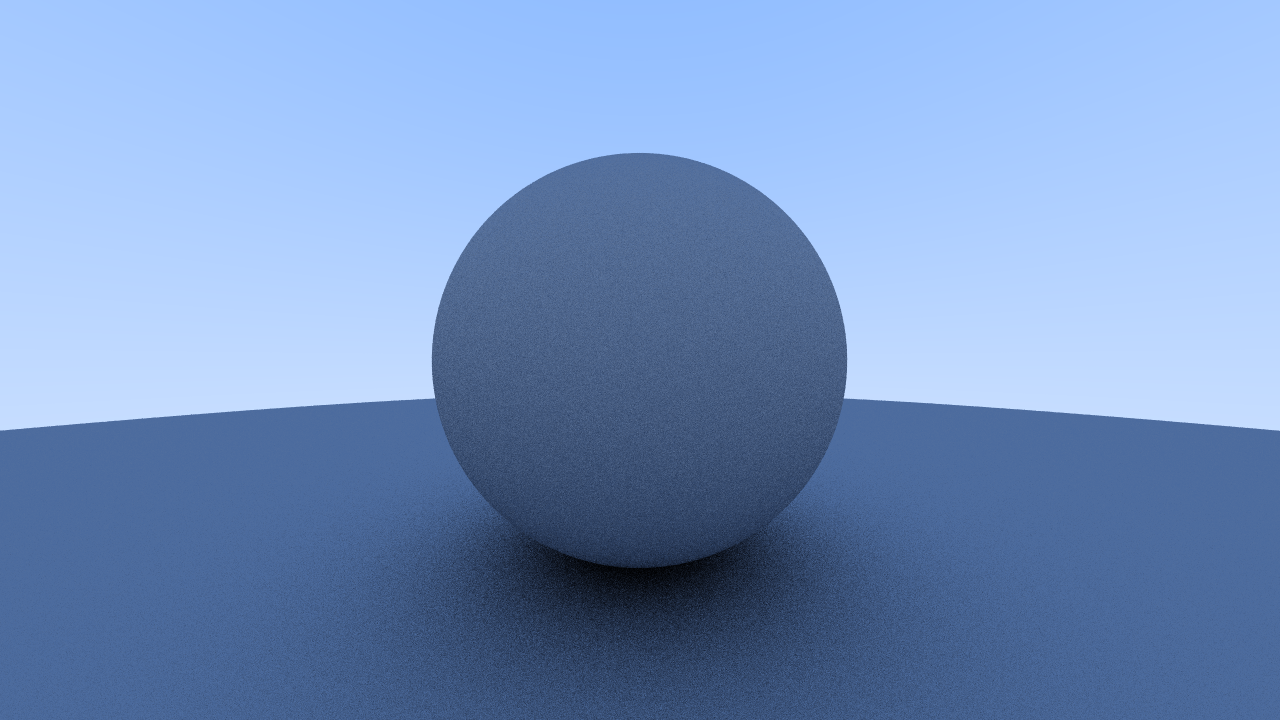
对线性颜色进行 gamma 2 近似编码后,中间调亮度恢复,暗部细节也更容易辨认。应注意 gamma 修正改变的是显示编码,而不是材质本身:
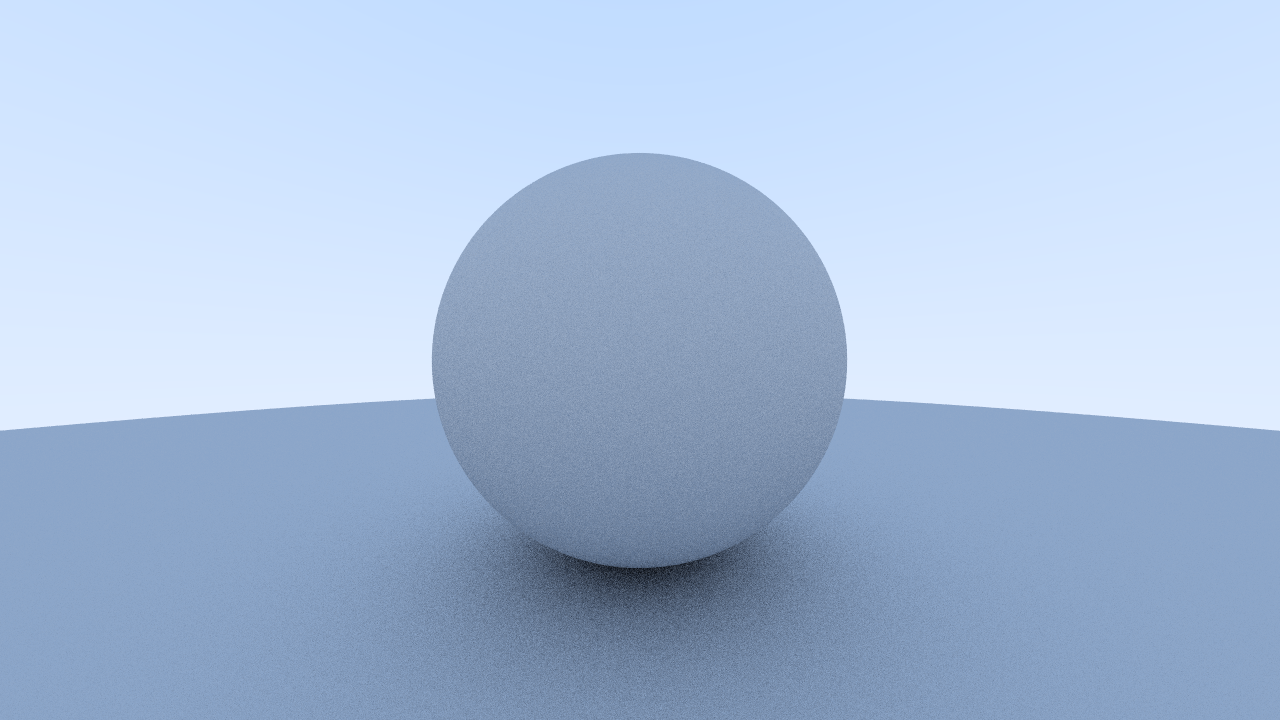
改用更接近余弦分布的 Lambert 采样后,球面亮度过渡更均衡:
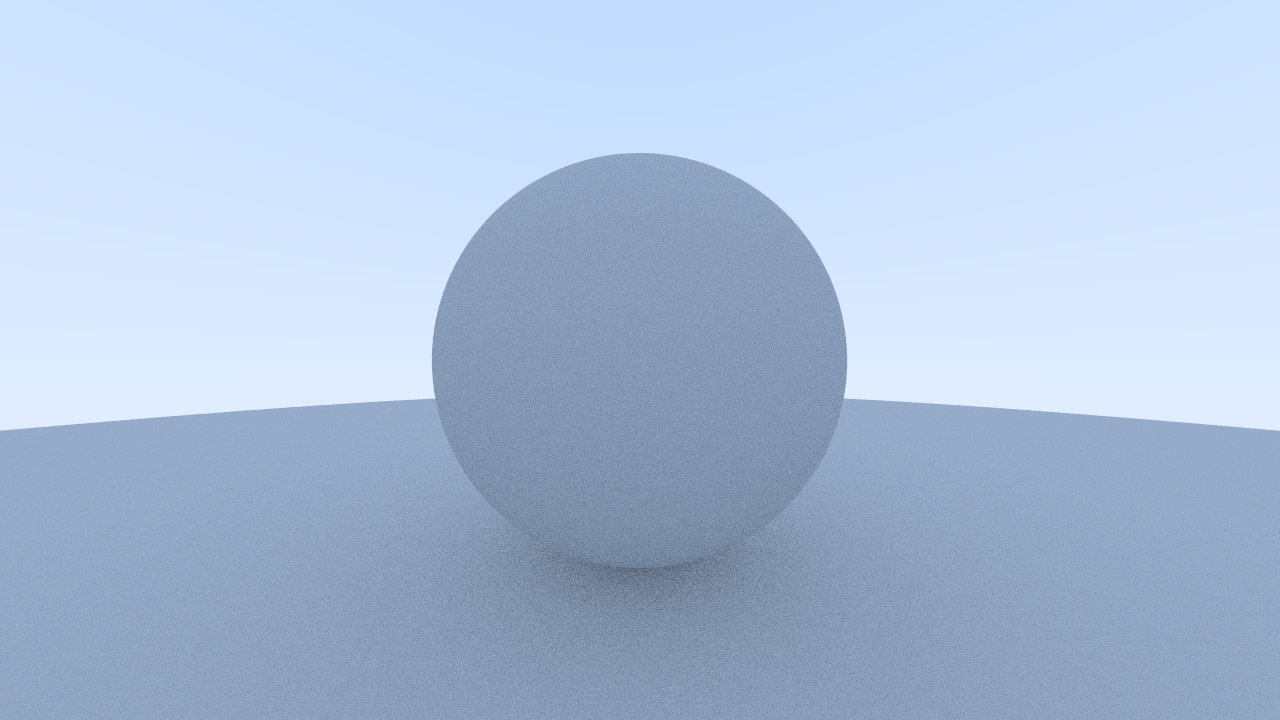
另一种半球采样方式会改变方向概率分布,图中阴影更集中。三种模型并非只造成“更亮或更暗”,其本质差别是对半球方向赋予了不同权重:
2. 金属:镜面反射与粗糙度
单位入射方向 关于单位法向量 的反射方向为
这是因为 在法向分量上的投影为 ,反射只需把该分量翻转。
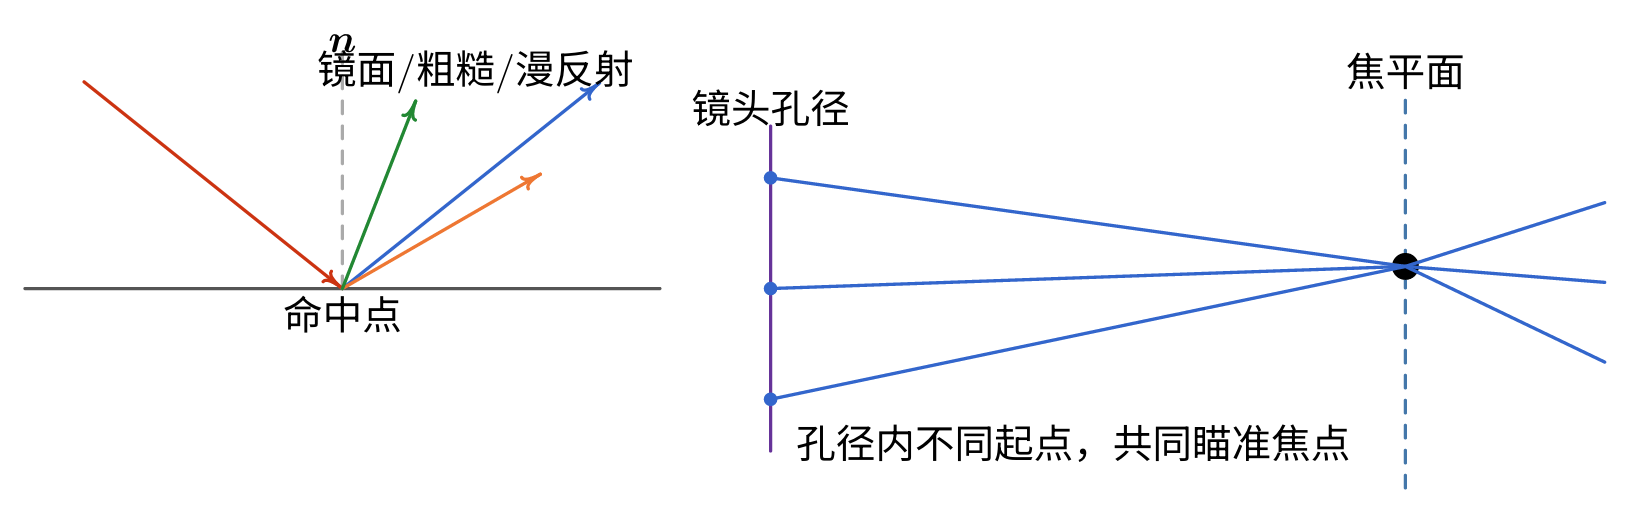
理想镜面总沿 传播。为了得到磨砂金属,可以在单位球内取随机向量 ,引入粗糙参数 :
若扰动后的方向进入表面,即 ,路径应当终止。
let direction = incoming.direction.unit().reflect(hit.normal)
    + fuzz.clamp(0.0, 1.0) * rng.in_unit_sphere();
(direction.dot(hit.normal) > 0.0)
    .then(|| (albedo, Ray::new(hit.point, direction)))
这个模型适合教学,但它不是严格的微表面 BRDF。更真实的渲染器会使用 GGX 等法线分布函数,并同时考虑几何遮蔽与 Fresnel 项。
当 时,反射方向没有扰动,左右金属球呈现清晰而集中的镜面反射:
增大 fuzz 后,反射射线落在理想方向附近的一簇方向上,高光和倒影被摊开,得到磨砂外观:
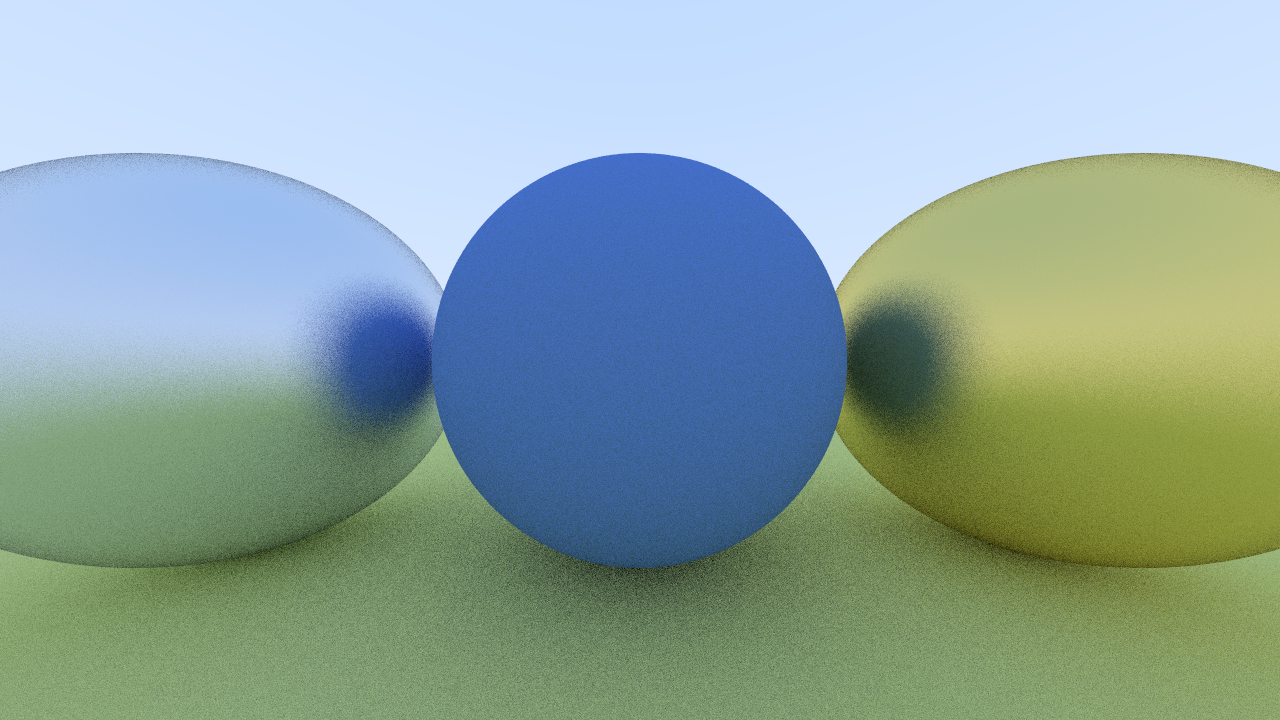
3. 电介质:折射、全反射与 Fresnel
设光线从折射率 的介质进入 ,Snell 定律为
令相对折射率 ,单位入射方向为 ,法向量朝向入射一侧。把折射方向分成切向与法向分量:
当 时, 没有实数解,发生全反射。即使可以折射,介质界面也会同时反射一部分能量,其比例由菲涅耳(Fresnel)反射性质决定。Schlick 近似以很低成本估计反射概率:
实现时以 为概率随机选择反射或折射,单条路径仍只生成一条后继射线;大量样本的平均值恢复两种分量。
空心玻璃球可以用同心的两个球表示:外球半径为正,内球半径为负。负半径会翻转外法线,使第二个表面表达由玻璃回到空气的界面。这是便利技巧;一般几何体更适合显式规定朝向。
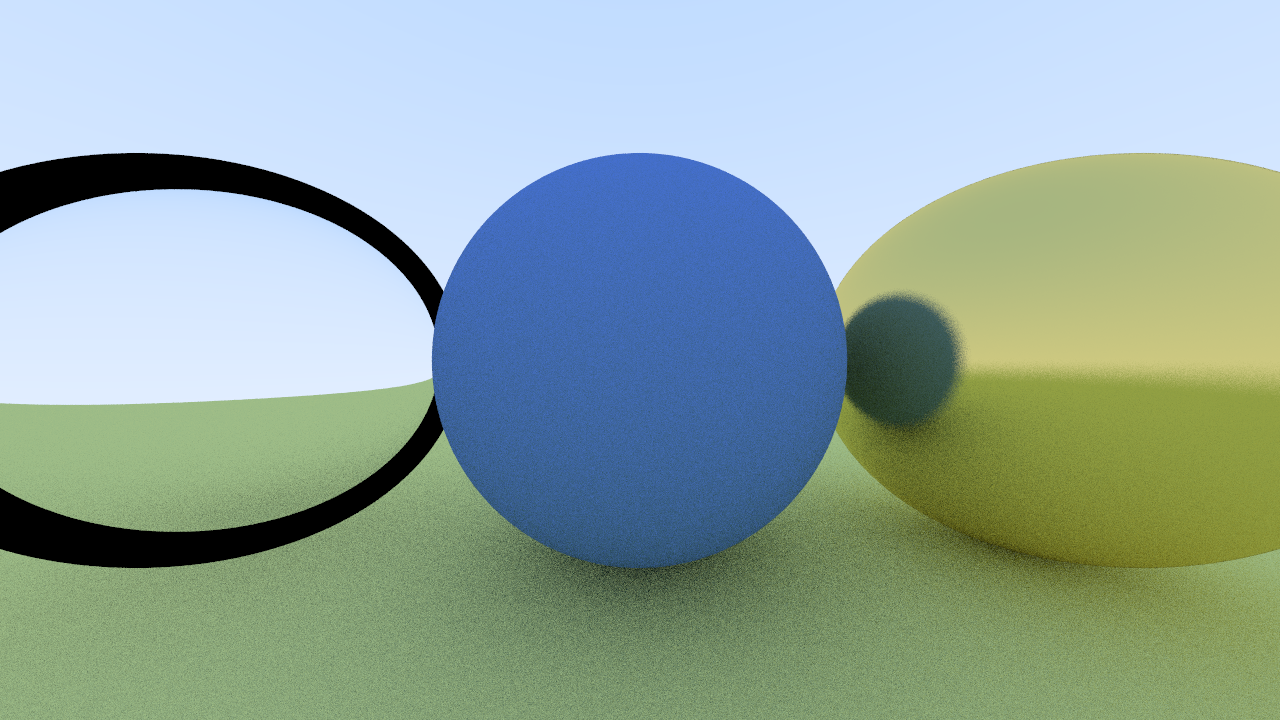
如果只套用折射公式而没有检查根号是否存在,光线在应当全反射的角度无法得到合法的后继方向。gallery 程序故意让这类路径返回黑色,以便把错误暴露为明显的黑色缺口:
加入 的判定后,不存在折射解的路径改走反射方向,球体结构恢复:
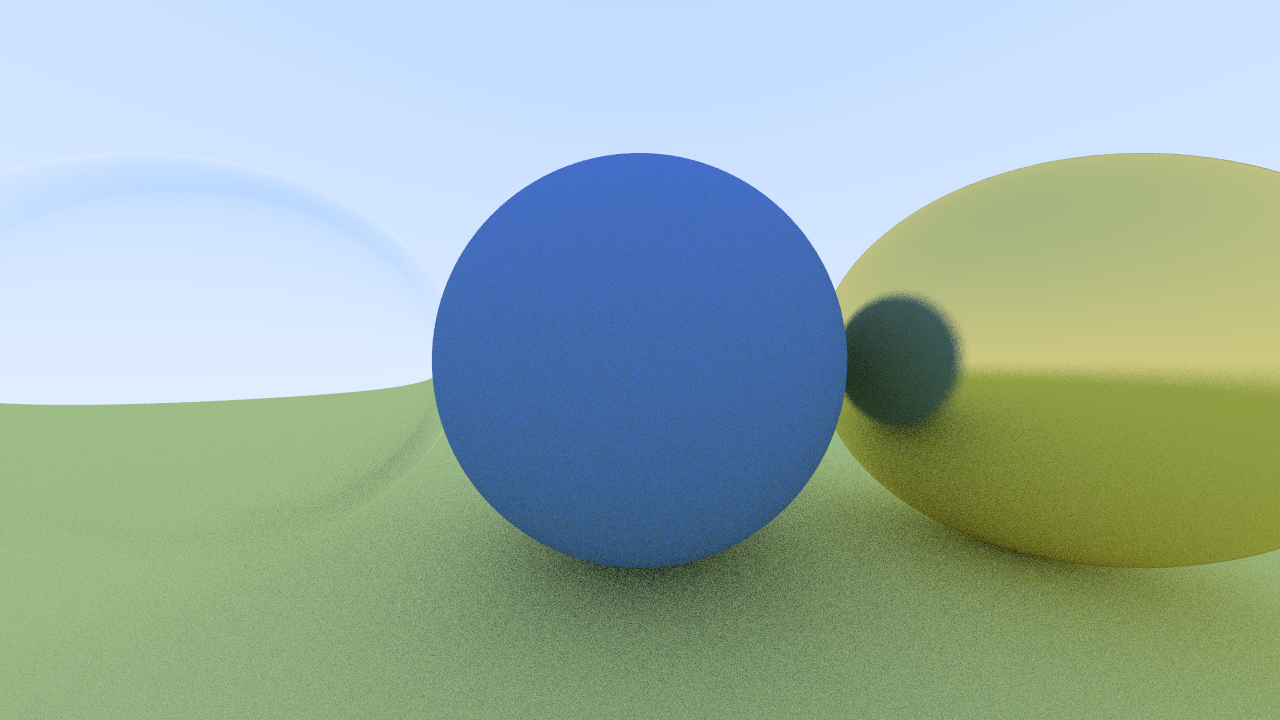
最后使用式 (11) 在反射与折射之间随机选择,空心玻璃球同时表现透射、边缘反射和内部界面:
三、摄像机与成像结果
1. 薄透镜与聚焦模糊
针孔相机的所有光线都从同一点出发,因此理论上整个场景都清晰。真实镜头有有限孔径:焦平面上的一点会被孔径各处发出的光线汇聚;不在焦平面上的点则在成像面形成弥散圆。
薄透镜近似不必模拟曲面。保持焦平面上的目标点不变,把射线起点从相机中心随机移动到半径 的圆盘内。若圆盘样本为 ,相机基为 ,偏移量是
射线从 出发,仍瞄准原来的焦平面采样点。孔径越大,离焦区域越模糊;焦距参数决定哪一层清晰。
let disk = self.lens_radius * rng.in_unit_disk();
let offset = self.u * disk.x + self.v * disk.y;
Ray::new(
    self.origin + offset,
    self.lower_left + s*self.horizontal + t*self.vertical
        - self.origin - offset,
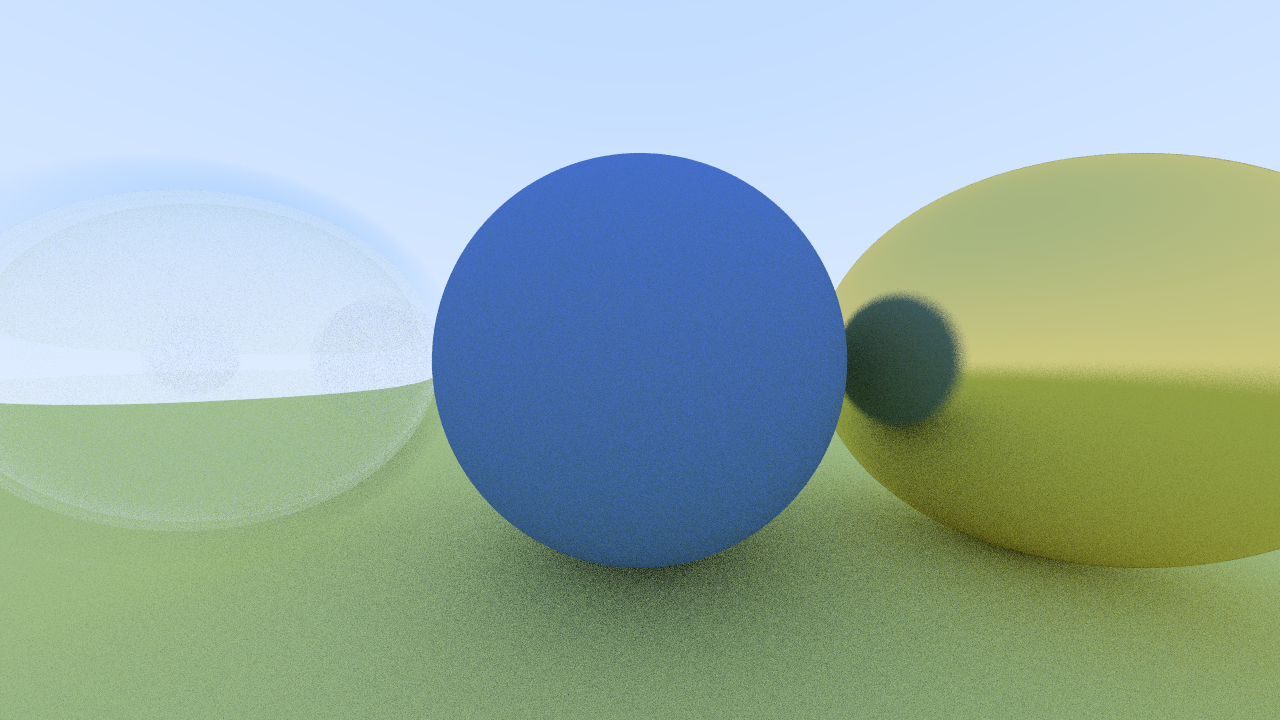
)focus_distance 是对焦平面距离,并不自动改变视场角;vfov 控制构图;aperture 控制孔径。现实镜头的参数互相关联,而薄透镜接口刻意把它们拆开,便于理解和调试。下面四幅图分别隔离相机参数的影响。较大的垂直视场角容纳更广的范围,因此同一组物体在画面中所占比例更小:
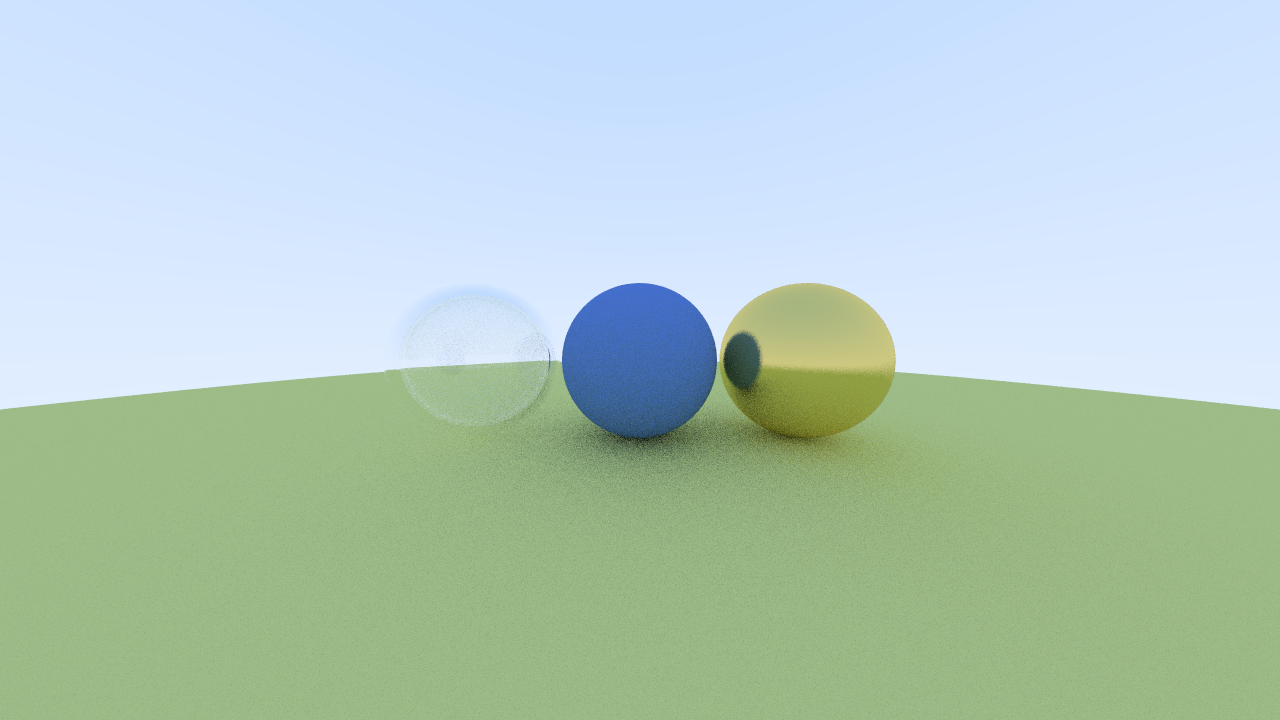
把观察点移远后,物体在画面中所占比例缩小,场景关系更容易整体辨认:
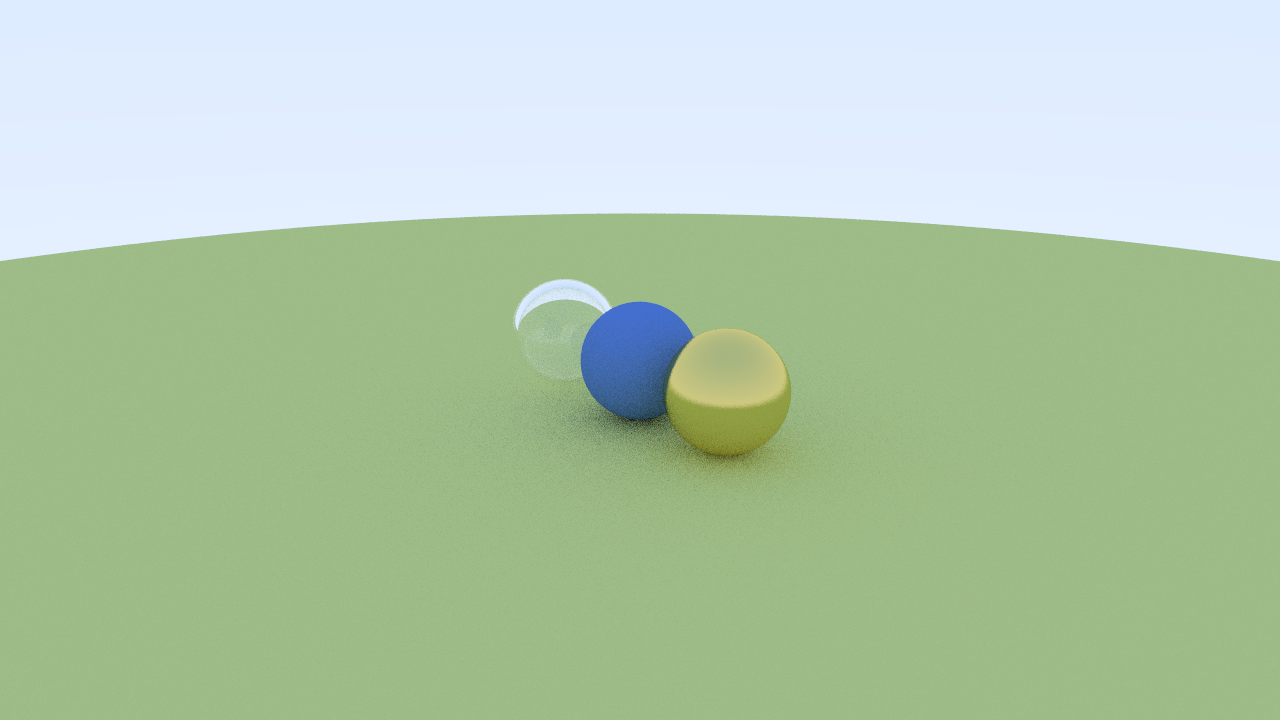
在较近观察位置或较小视场角下,主体被放大,边缘物体会超出画幅:
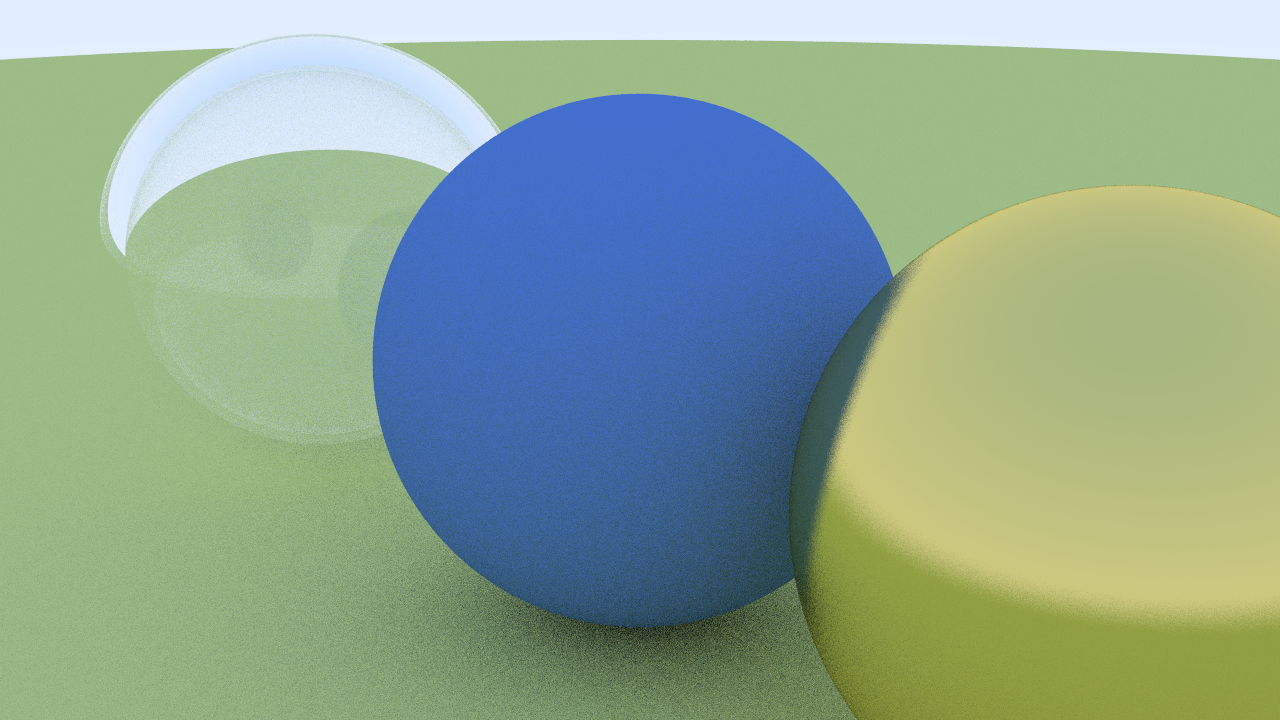
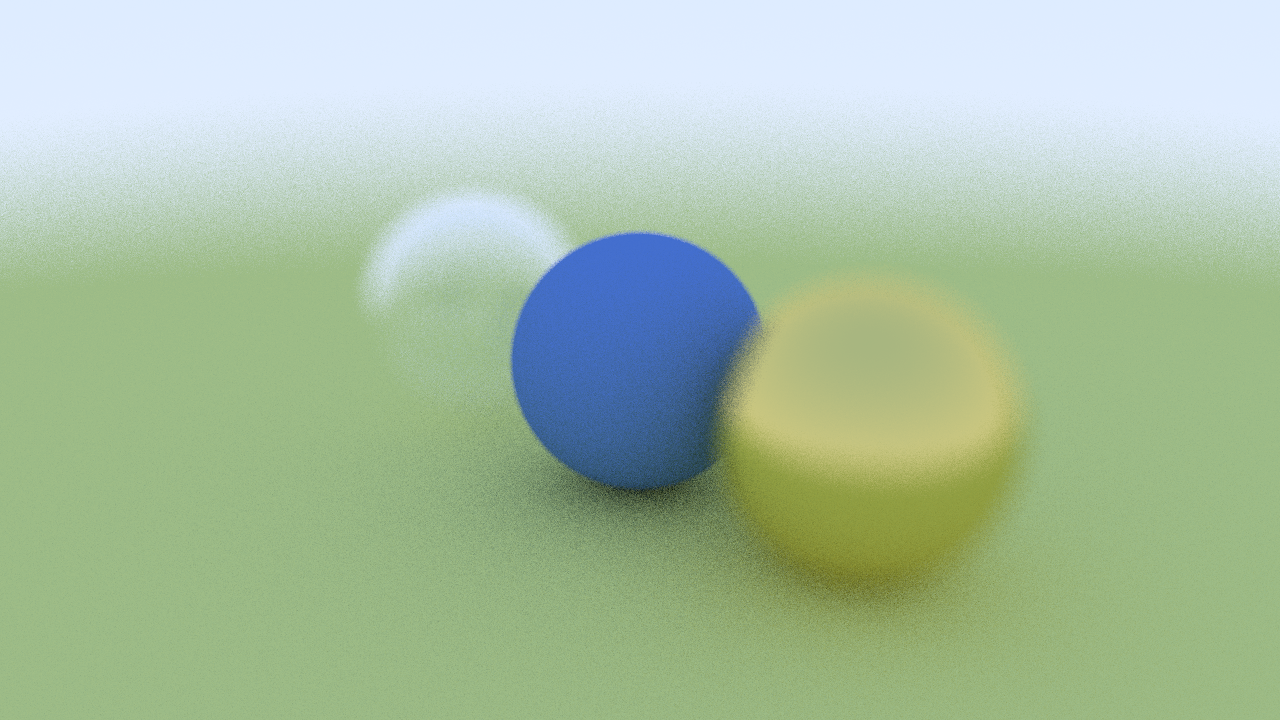
启用有限孔径后,对焦平面附近的蓝色球保持清晰,前后景形成弥散圆。这正是薄透镜采样所模拟的聚焦模糊:
2. 完整程序的渲染结果
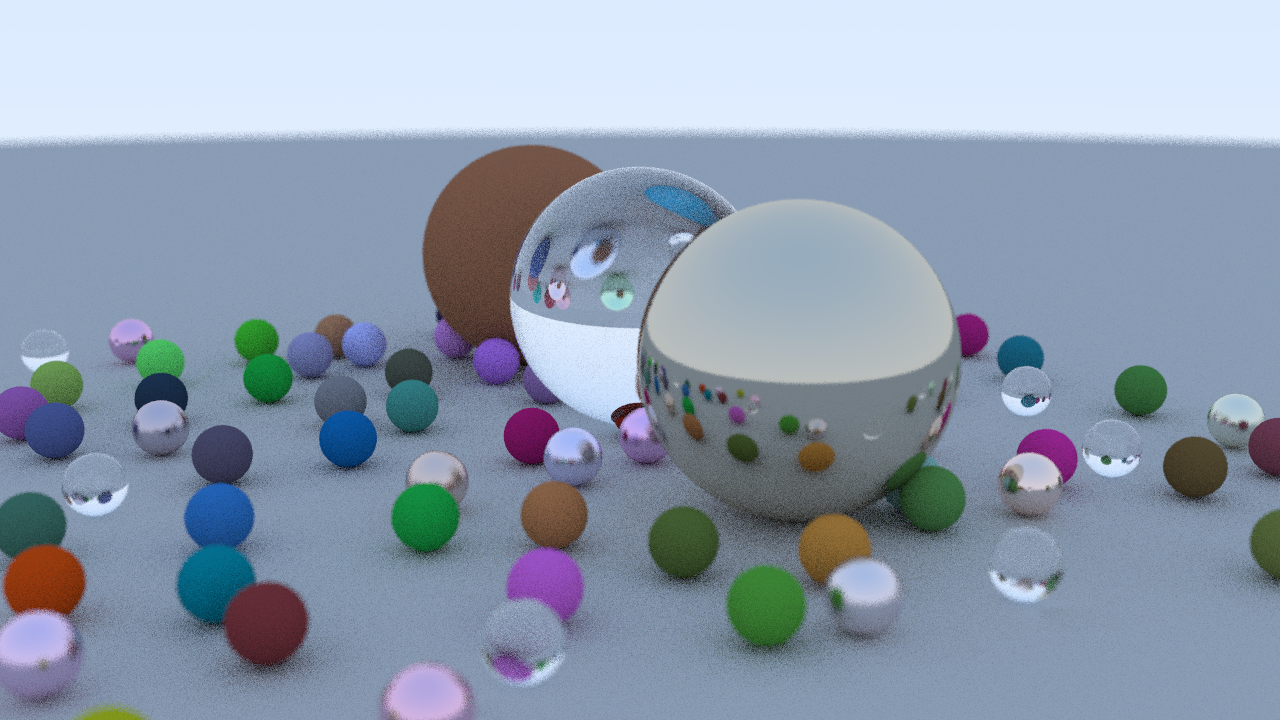
src/bin/gallery.rs 生成。运行 cargo run --release --bin gallery 会在 gallery/ 中写出对应的 PPM 文件;正文 PNG 只由这些 PPM 转码而来,不再使用原实验文档中的截图。把随机场景、三类材质和景深全部组合,可得到更复杂的最终图。第一幅使用较宽的取景,展示大量小球、金属反射与空心玻璃结构:
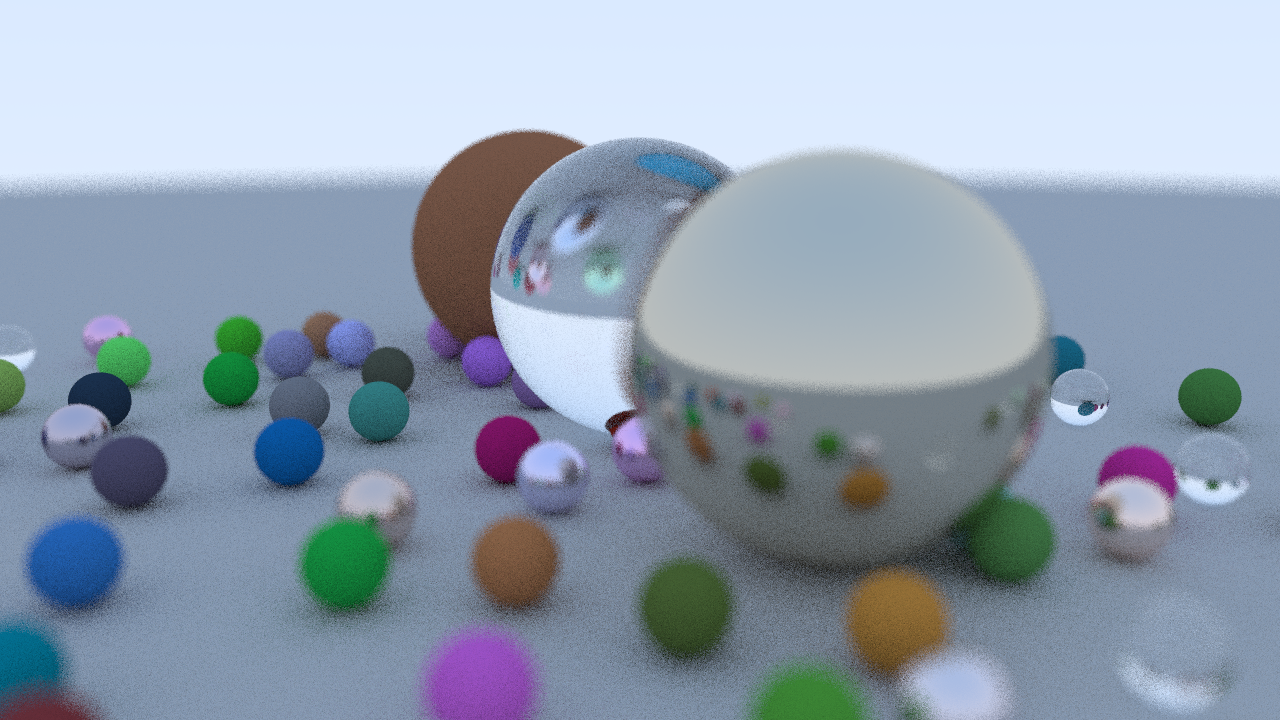
第二幅调整了观察位置与构图,使前景小球和两个主要球体更突出:
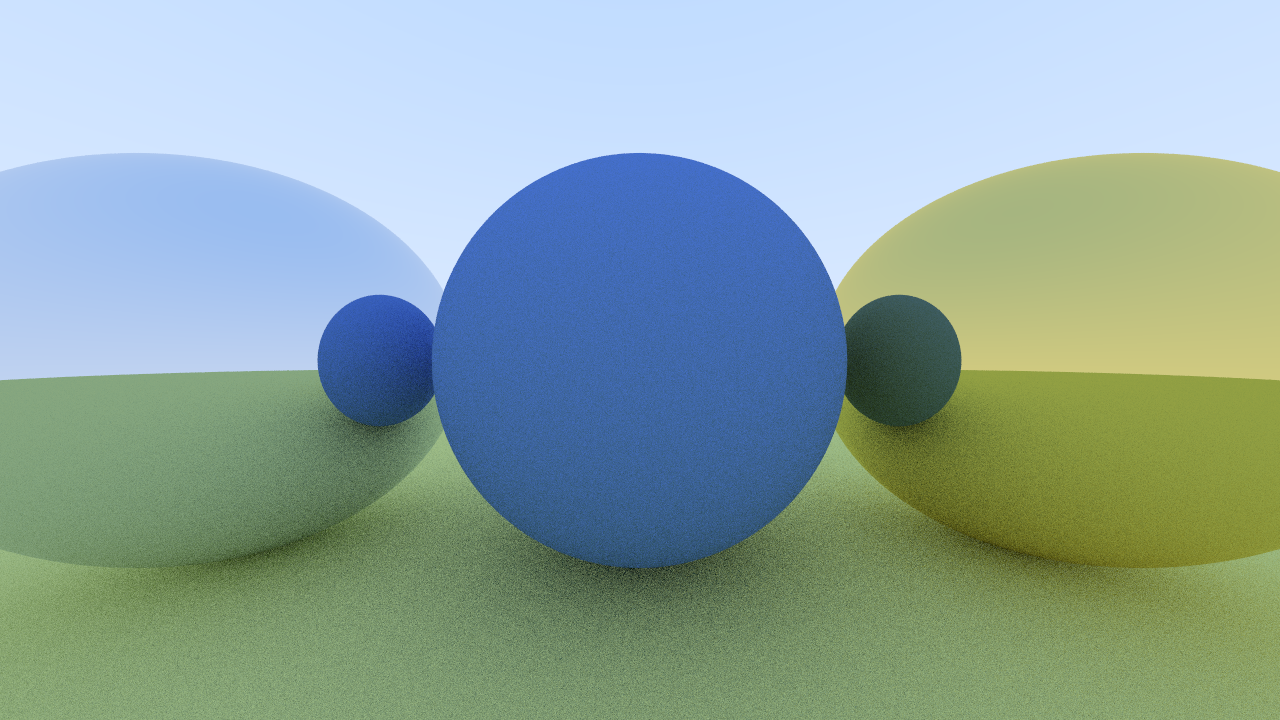
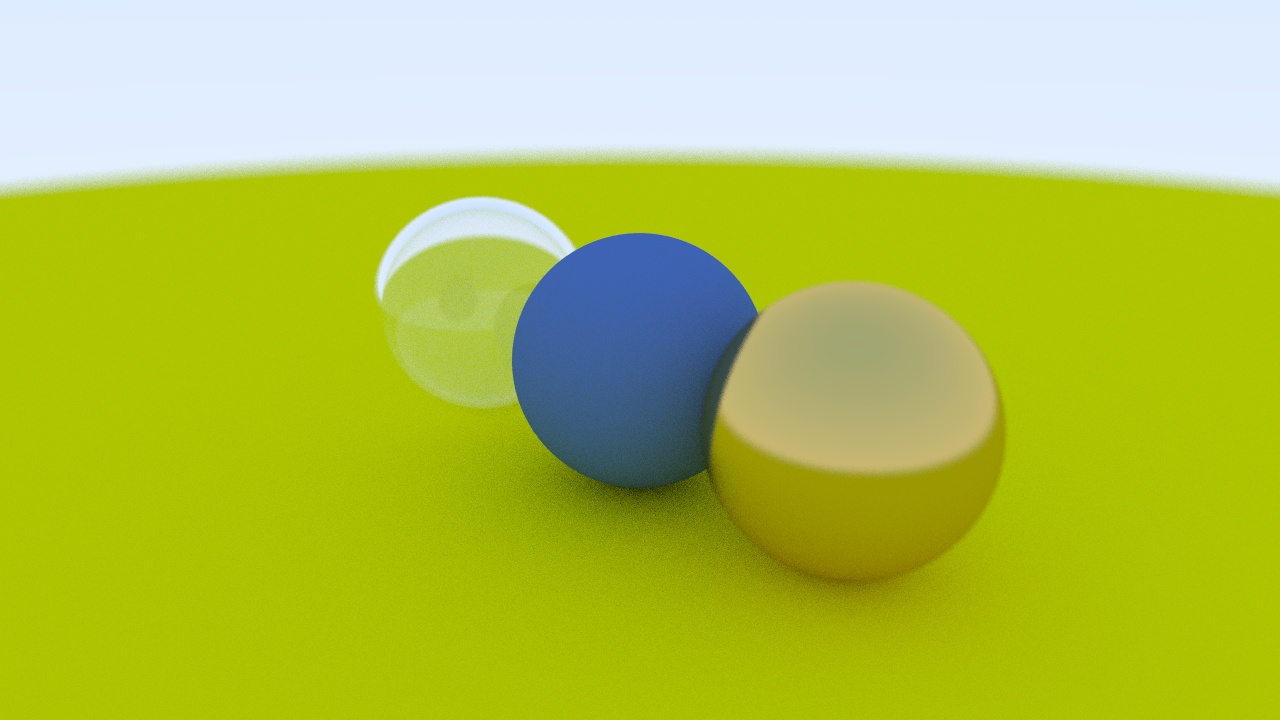
把本篇的球体求交、三类材质、薄透镜相机与递归路径追踪组合起来,配套 Rust 程序会直接写出一幅 PPM 图像。下图使用 分辨率、每像素 个随机样本和最大 次反弹;从左到右分别是空心电介质球、Lambert 漫反射球和带少量粗糙度的金属球,黄色大球充当地面。固定随机种子使结果可以复现。
程序使用纯文本 PPM,是因为这种格式无需图像编码依赖:文件头写入 P3、宽高和最大通道值,随后逐像素输出 RGB。需要用于网页时,再把 render.ppm 转为 PNG 即可;这不会改变渲染内容。
3. 从“能出图”到“可信”
- 始终返回区间内最近交点,并用当前最近 缩短后续查询。
- 命中记录统一调整法向量朝向,电介质才能正确选择相对折射率。
- 材质颜色在线性空间相乘,输出时才进行 gamma 或 sRGB 编码。
- 漫反射随机方向必须位于表面外侧;严谨实现应使用余弦加权半球采样。
- 每次散射都要限制深度或使用俄罗斯轮盘赌。
- 景深采样发生在圆盘而不是球体内,所有样本仍瞄准同一焦平面点。
至此,一个小型路径追踪器已经具备球体、漫反射、金属、玻璃与景深。不过每条射线仍可能逐一测试所有物体;场景一大,求交就成为绝对瓶颈。第三篇用 AABB 和 BVH 把大多数不可能命中的物体成组排除。