频域滤波
 Illustrated by
傅里叶变换把图像分解为不同空间频率的复指数分量,频域滤波则决定每种分量应保留、衰减还是增强。它并非把频谱图当作普通灰度图随意涂改,而是构造一个与频谱同尺寸的复数乘法因子:每个频率位置的系数同时作用于该频率的幅度和相位,最后经逆变换回到空间域。[1]
需要先说明频域滤波能够成立的前提:变换只是换了一组基底,本身不创造也不删除任何信息;滤波要有意义,目标信号与要抑制的成分必须落到不同的频带上。若真实细节与噪声占据同一频率范围,无论传递函数设计得多精巧,频域都无法把它们分开。这是判断“设计滤波器能否解决问题”的第一条标准,也是后文讨论振铃、截断与噪声放大的出发点。
本章沿用上一章的二维 DFT 约定。设填充频谱高为 、宽为 ; 是水平频率索引, 是垂直频率索引。经过 fftshift 后,零频位置为 ,径向距离记为
实际数组索引和数学频率坐标要始终配套:数学上的 在数组中写作 H[v, u]。若频谱已经 fftshift,滤波器中心也必须位于上述数组位置;若频谱未中心化,零频位于数组原点,而视觉上相邻的低频会分布在四个角部。
一、频域滤波基础
1. 基本滤波公式
设填充后的图像为 ,其二维 DFT 为 。给定与频谱同尺寸的函数 ,频域滤波定义为
这个公式包含三层意义。第一,乘法是频率位置一一对应的元素乘法,不是矩阵乘法。第二,对实数且非负的零相位响应, 表示该频率原样通过, 表示完全阻断, 表示衰减, 表示增强;一般复数 的模控制增益,辐角控制相位移动。第三,逆变换的理论结果在共轭对称条件下应为实数,代码中出现极小虚部通常来自浮点舍入,可以取实部,但较大的虚部往往说明掩膜破坏了共轭对称或中心化步骤不一致。
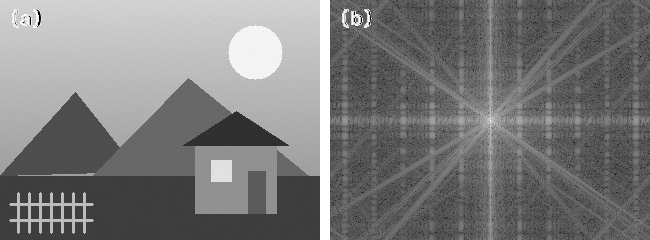
频谱图显示的是 的归一化结果。使用对数是因为直流与低频幅值常比其他频率大几个数量级;这个显示变换不能覆盖用于滤波的原复数频谱,也不能把显示图再次送入 IDFT。
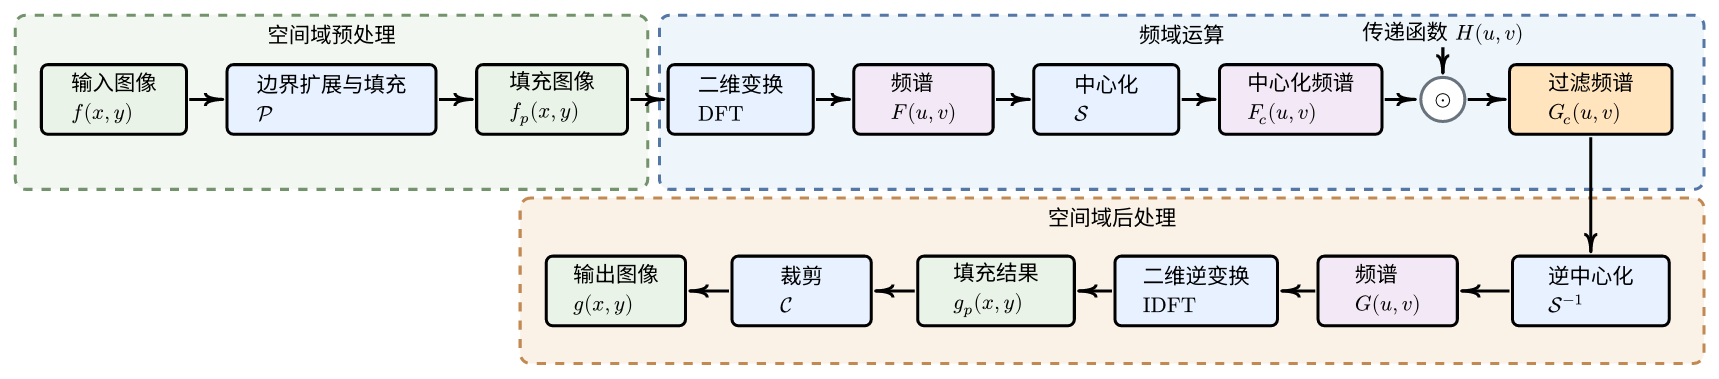
图中的字母不是互不相关的步骤缩写,而是同一幅图像在处理链中的不同数学对象。用算子形式可以把整条流程写成
其中 表示同一频率坐标上的逐元素乘法。各符号的含义如下。
- 是原始的 空间域图像。 表示边界扩展和零填充操作;它产生尺寸为 的 。下标 表示 padded,即该数组仍包含稍后需要裁去的扩展区域。
- 是 的二维离散傅里叶变换。 是频率索引,而不是原图中的空间坐标 。
- 表示中心化排列,例如
fftshift。它把零频从数组角部移动到中央,得到 ;下标 表示 centered。中心化只重排频率系数,不改变其数值。 - 是人为设计或由空间核推导出的频率响应。圆圈中的 表明在每个 上计算 ,而不是进行矩阵乘法。 是过滤后的中心化复数频谱。
- 表示逆中心化,例如
ifftshift,它把 恢复为逆变换所需的排列 。随后 IDFT 得到仍带填充区域的空间域结果 。 - 是裁剪算子,从 中取回与原始图像对应的 区域,得到最终输出 。只有在显示或保存时,才应根据目标数据类型对 进行灰度裁剪和量化。
因此,流程的频域核心虽然仍是 ,但它成立的前提是 与 使用完全相同的尺寸和中心化坐标约定。若省略逆中心化、混淆 与 ,或在 IDFT 前把复数频谱替换成显示用的对数幅度图,最后的空间域结果都会失去原本含义。
2. 频域滤波的步骤
频域滤波不能从“计算 FFT 后乘一个圆形掩膜”直接开始。中心化、填充尺寸、逆中心化和裁剪若有一步与前面不一致,结果就会平移、环绕或改变尺度。
中心化有两种等价思路。对偶数尺寸图像,在变换前乘
会把零频平移到频谱中心;实际数组程序更常先执行 FFT,再用 fftshift 循环交换象限。逆变换前必须执行 ifftshift。中心化只改变频谱的排列方式,便于设计以中心为原点的径向滤波器,不改变频率内容。
零填充至少有两个不同目的。
- 若使用频域乘法精确实现一幅 图像与 空间核的完整线性卷积,DFT 尺寸至少应为 。尺寸不足时,循环卷积越过边界的部分会绕回另一侧,形成交叠错误。
- 对直接按频率公式设计的低通、高通滤波器,不存在一个有限空间核直接给出最小尺寸。常见做法是把图像补到至少 ,让图像的周期副本彼此分开,减轻左右、上下边界突然相接造成的环绕影响,逆变换后再裁取原区域。这与上一章为完整线性卷积而零填充目的不同:后者是为了消除数学卷积的循环回绕,这里是为了减弱图像自身周期延拓造成的边界混叠。
零填充不会创造新的图像信息。它使频率网格采样更密,并为非周期边界或完整卷积结果提供空间;若输入边界本身不适合补零,也可以先按镜像、复制等规则扩展,再补到便于 FFT 的尺寸。
一个完整流程如下。
- 将输入提升为
float32或float64,记录原尺寸。 - 根据用途确定填充尺寸,并把原图放入填充数组的左上区域。
- 计算二维 DFT;若滤波器以中心为原点,则中心化频谱。
- 在同一坐标约定下生成 ,检查其形状与频谱完全一致。
- 计算 ,不要丢弃复数相位。
- 撤销中心化并执行 IDFT,按库的归一化约定缩放。
- 取实部,裁回原尺寸;仅在最终显示或保存时裁剪到 0—255。
下面的辅助函数让中心化成为显式选项,并把裁剪尺寸一并返回。
import cv2
import numpy as np

def forward_frequency(
    image: np.ndarray,
    padded_shape: tuple[int, int] | None = None,
    centered: bool = True,
) -> tuple[np.ndarray, tuple[int, int]]:
    source = np.asarray(image, dtype=np.float64)
    rows, cols = source.shape

    if padded_shape is None:
        padded_shape = (rows, cols)
    if padded_shape[0] < rows or padded_shape[1] < cols:
        raise ValueError("padded shape cannot be smaller than the image")

    padded = np.zeros(padded_shape, dtype=np.float64)
    padded[:rows, :cols] = source
    spectrum = np.fft.fft2(padded)

    if centered:
        spectrum = np.fft.fftshift(spectrum)
    return spectrum, (rows, cols)

def inverse_frequency(
    spectrum: np.ndarray,
    original_shape: tuple[int, int],
    centered: bool = True,
) -> np.ndarray:
    work = np.fft.ifftshift(spectrum) if centered else spectrum
    padded = np.fft.ifft2(work)
    rows, cols = original_shape
return padded.real[:rows, :cols]fftshift 后的中心化频谱,低频位于中央。两图包含相同的频率系数,仅索引排列不同。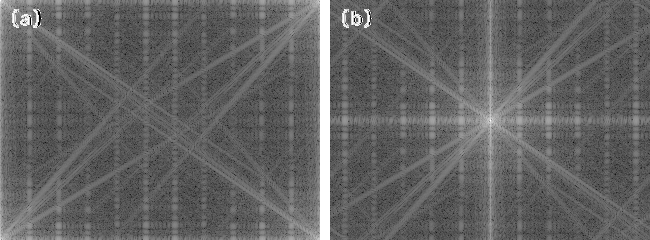
3. 频域滤波的作用
直流项 等于全部像素之和;除以像素数后就是平均灰度。将直流项置零,会让重建图像均值接近 0,但不会自动得到“边缘图”。为了显示含负值的结果,往往还要临时归一化到 0—255;这种归一化改变了物理灰度,只适合观察。
低通滤波保留中心附近的缓慢空间变化,抑制远离中心的快速变化,结果是噪声与细节减少、边缘变宽。高通滤波阻断低频并保留高频,突出边缘、细纹理和快速噪声;高通响应本身通常正负并存,若用于锐化,应按适当系数加回原图,而不是直接把负值截成 0。
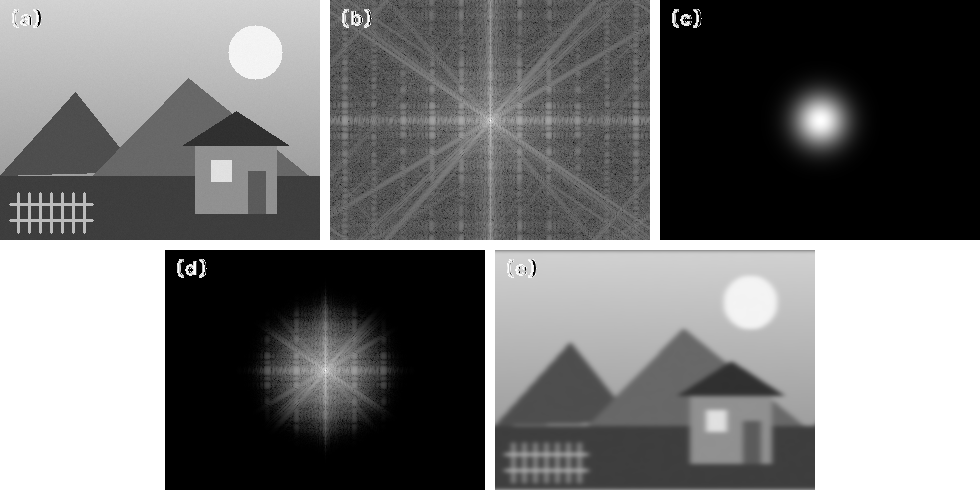
下面不只比较输出,而是把一次高斯低通的频域处理链完整展开。原图先变换为中心化频谱;高斯传递函数在中心接近 1、向外平滑衰减;二者相乘后,频谱外围的高频亮线被压暗;最后逆变换得到平滑图像。
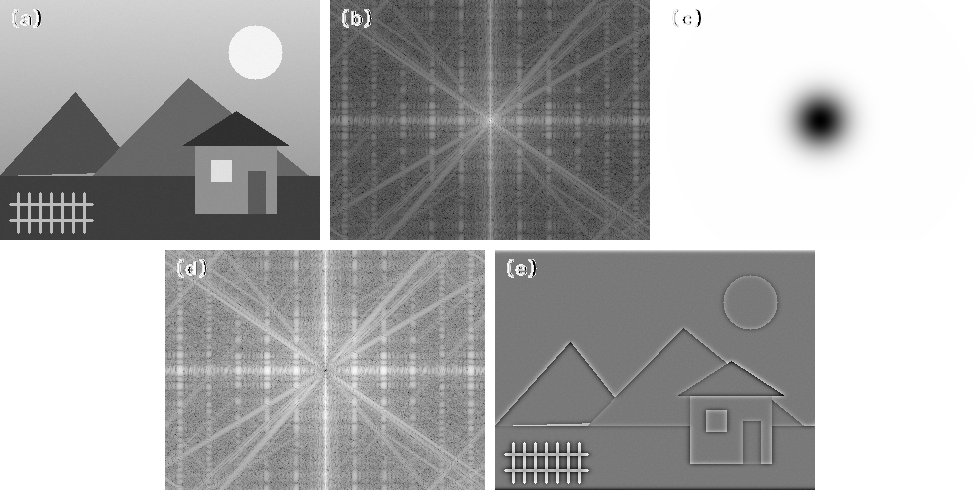
高斯高通使用同一个低通函数的互补 。其中心为 0,远离中心逐渐接近 1;相乘后直流和低频亮斑消失,只剩边缘与细纹理所对应的外围频率。高通逆变换包含正负响应,因此最后一幅图为观察细节而做了最小—最大归一化,不能把其灰度当作原图的绝对亮度。
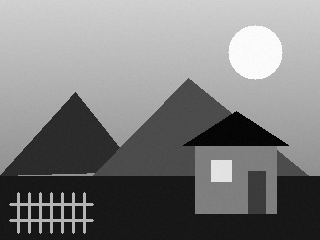
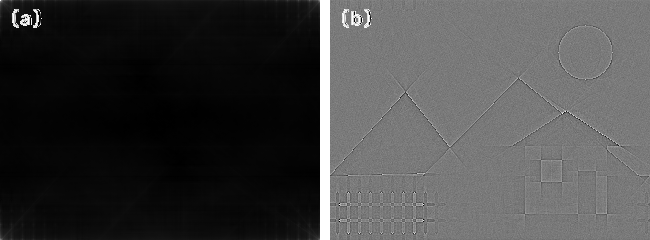
去除直流项也可以纳入同一链条:令传递函数除中心单点为 0 外全部为 1,再与频谱相乘。它只删除平均灰度,而不像高通滤波那样抑制一片低频邻域。其重建结果为显示归一化后如下。
4. 空间域滤波与频域滤波的关系
空间卷积定理给出
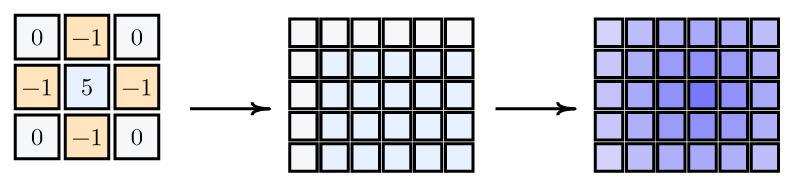
因此空间核 的 DFT 就是它的传递函数 。从一个已知空间核得到适用于频域乘法的传递函数,需要依次完成:
- 确定图像与核的线性卷积尺寸,至少为 。
- 将核补到该尺寸。核数组中“锚点”通常在中心,而 DFT 把索引
(0, 0)当作空间原点,所以要用ifftshift或循环平移把锚点移到左上角。 - 对移位、填充后的核做 DFT,得到 。不要对 单独取幅度,否则会丢掉非对称核的相位与空间偏移。
- 用相同尺寸计算图像 DFT,逐点相乘,再 IDFT 和裁剪。
def kernel_transfer_function(
    kernel: np.ndarray,
    transform_shape: tuple[int, int],
) -> np.ndarray:
    kernel = np.asarray(kernel, dtype=np.float64)
    if kernel.shape[0] > transform_shape[0]:
        raise ValueError("kernel has too many rows")
    if kernel.shape[1] > transform_shape[1]:
        raise ValueError("kernel has too many columns")

    padded = np.zeros(transform_shape, dtype=np.float64)
    padded[:kernel.shape[0], :kernel.shape[1]] = kernel
    anchor_y = kernel.shape[0] // 2
    anchor_x = kernel.shape[1] // 2
    padded = np.roll(padded, -anchor_y, axis=0)
    padded = np.roll(padded, -anchor_x, axis=1)
return np.fft.fft2(padded)roll(-anchor_y, -anchor_x),使锚点准确移动到数组原点。对偶数核或非中心锚点,应由调用者明确传入锚点,而不能默认使用整数除法选定的中心;否则输出会出现一个像素量级的平移歧义。空间域直接卷积每个像素约需 次乘加,复杂度为 。频域方法需要若干次 FFT 和一次逐点乘法,约为 ,并占用复数频谱和填充数组。核很小时,空间卷积省去变换、填充和内存开销,通常更快;核很大、需要重复使用同一传递函数,或滤波器本来就按频率公式定义时,频域方法更有优势。“FFT 渐近复杂度更低”不等于任何尺寸下都更快。
二、低通滤波器与平滑
1. 理想与高斯低通滤波器
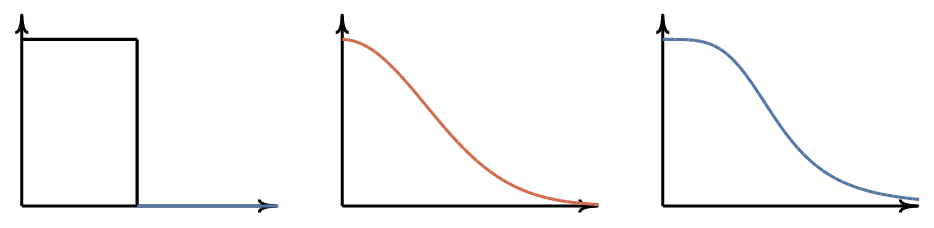
给定截止距离 ,理想低通传递函数为
理想低通在截止圆内完全通过、圆外完全阻断,频率选择看似最干净,但响应在 处不连续。频域突变对应空间域中缓慢衰减并正负振荡的冲激响应,因此强边缘附近容易出现明暗交替的振铃。截止越低,平滑越强,振铃范围也可能更明显。
高斯低通传递函数为
高斯响应没有突变,其空间域对应物仍是高斯函数,所以通常不产生理想滤波器那样明显的振铃。 不是“保留圆内、删除圆外”的硬边界,而是控制衰减速度的尺度。
def radial_distance(shape: tuple[int, int]) -> np.ndarray:
    rows, cols = shape
    y, x = np.ogrid[:rows, :cols]
    return np.sqrt(
        (y - rows // 2) ** 2
        + (x - cols // 2) ** 2
    )

def ideal_lowpass(shape: tuple[int, int], cutoff: float) -> np.ndarray:
    distance = radial_distance(shape)
    return (distance <= cutoff).astype(np.float64)

def gaussian_lowpass(shape: tuple[int, int], cutoff: float) -> np.ndarray:
    if cutoff <= 0:
        raise ValueError("cutoff must be positive")
    distance = radial_distance(shape)
    return np.exp(-(distance**2) / (2.0 * cutoff**2))
2. 巴特沃斯低通滤波器
截止距离为 、阶数为正整数 的巴特沃斯低通传递函数为
巴特沃斯滤波器在中心附近较平坦,远处逐渐趋近 0。阶数 越大,过渡带越窄,响应越接近理想低通,也越可能出现振铃;低阶响应较平滑,却会更早衰减截止附近的细节。 与 必须一起说明,仅说“使用巴特沃斯低通”不足以确定滤波器。
def butterworth_lowpass(
    shape: tuple[int, int],
    cutoff: float,
    order: int,
) -> np.ndarray:
    if cutoff <= 0:
        raise ValueError("cutoff must be positive")
    if order < 1:
        raise ValueError("order must be at least one")

    distance = radial_distance(shape)
    return 1.0 / (1.0 + (distance / cutoff) ** (2 * order))

def apply_centered_filter(
    image: np.ndarray,
    transfer: np.ndarray,
) -> np.ndarray:
    spectrum, shape = forward_frequency(
        image,
        padded_shape=transfer.shape,
        centered=True,
    )
    return inverse_frequency(spectrum * transfer, shape, centered=True)

padded_shape = (2 * gray.shape[0], 2 * gray.shape[1])
transfer = butterworth_lowpass(padded_shape, cutoff=45.0, order=2)
smoothed = apply_centered_filter(gray, transfer)
smoothed_u8 = np.clip(smoothed, 0, 255).astype(np.uint8)
低通适用于削弱细小噪声、压制纹理和得到缓慢变化的背景估计,但它无法区分“高频噪声”和“高频真实边缘”。若目标就是细线或小字符,过低截止频率会把目标与噪声一起删除。
三、高通滤波器与锐化
1. 使用低通滤波器获得理想、高斯、巴特沃斯高通滤波器
若低通响应 的直流增益为 1,则互补高通定义为
因此不必重新记忆三套高通公式:分别用理想、高斯或巴特沃斯低通代入,就得到对应高通。理想高通在截止圆内为 0、圆外为 1;高斯高通从中心的 0 平滑上升;巴特沃斯高通的过渡陡峭程度仍由阶数控制。
高通响应可用于边缘与细纹理检测、照明背景去除、缺陷增强,也可作为锐化掩膜。但它会同时增强随机噪声;理想高通的硬截止还会产生明显振铃。应用前要先判断目标结构的尺度和噪声频带,不能把“更锐”简单等同于“截止距离越大或增益越高”。
ideal_high = 1.0 - ideal_lowpass(padded_shape, 35.0)
gaussian_high = 1.0 - gaussian_lowpass(padded_shape, 35.0)
butterworth_high = 1.0 - butterworth_lowpass(
    padded_shape,
    cutoff=35.0,
    order=2,
)

high_response = apply_centered_filter(gray, gaussian_high)
display_high = cv2.normalize(
    high_response,
    None,
    0,
    255,
    cv2.NORM_MINMAX,
).astype(np.uint8)
2. 拉普拉斯重顾
连续二维拉普拉斯为
采用以“每单位距离的周数”为变量的傅里叶变换约定时,二阶导数性质给出
二维拉普拉斯算子的连续频域传递函数为
即
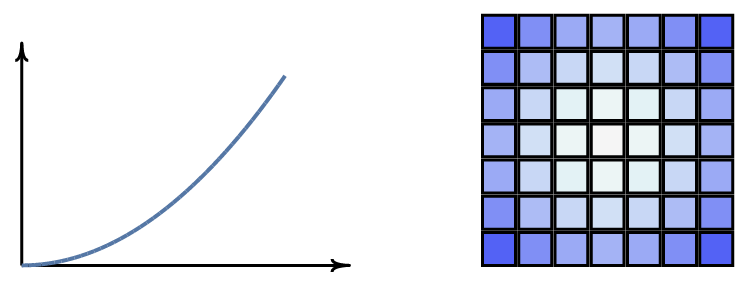
空间锐化采用 时,相应总传递函数为
这里存在标定问题:数组索引距离不是物理频率。如果直接把 取为像素索引,最高频响应会随图像尺寸平方增长,同一个 在不同尺寸图像上产生完全不同的锐化强度。应把坐标归一化为每像素周数,或先将 除以其最大值,再用可解释的增益参数。
def normalized_laplacian_transfer(
    shape: tuple[int, int],
) -> np.ndarray:
    rows, cols = shape
    fy = np.fft.fftshift(np.fft.fftfreq(rows))
    fx = np.fft.fftshift(np.fft.fftfreq(cols))
    u, v = np.meshgrid(fx, fy)
    response = -4.0 * np.pi**2 * (u**2 + v**2)
    scale = np.max(np.abs(response))
    return response / scale if scale > 0 else response

laplacian_h = normalized_laplacian_transfer(padded_shape)
sharpening_h = 1.0 - 0.9 * laplacian_h
laplacian_sharp = apply_centered_filter(gray, sharpening_h)
laplacian_sharp = np.clip(laplacian_sharp, 0, 255).astype(np.uint8)
若目标是严格复现某个离散 拉普拉斯核,应直接把该核按上一节方法补零、移动锚点并计算 DFT;连续 与离散核响应在低频附近相符,但在接近奈奎斯特频率时并不完全相同。
3. 钝化掩蔽、高提升滤波与高频强调滤波
设低通图像为 ,高频掩膜为
钝化掩蔽把掩膜加回原图:
在频域中,,所以整个锐化滤波器为
是经典钝化掩蔽, 提供更强的细节增益。
高提升滤波常写为
其传递函数为
它既保留一部分原图基线,又提升高频。不同教材对“高提升”的参数记号略有差异,判断实际作用时应展开原图与低通图的系数。
更一般的高频强调滤波写作
控制低频背景保留量, 控制高频增强量。它常与后续直方图增强结合:先在频域提升细节,再在空间域调整整体对比度。若 过小,背景会变暗;若 过大,噪声和振铃会被同步放大。
low = butterworth_lowpass(padded_shape, cutoff=42.0, order=2)
high = 1.0 - low

unsharp_h = 1.0 + 1.1 * high
highboost_h = 1.8 - low
emphasis_h = 0.65 + 1.7 * high

unsharp = apply_centered_filter(gray, unsharp_h)
highboost = apply_centered_filter(gray, highboost_h)
emphasized = apply_centered_filter(gray, emphasis_h)
四、选择性滤波
选择性滤波不只区分“低频”与“高频”,而是针对某一段径向频带或若干离散频率位置。它适合抑制周期干扰、保留特定尺度纹理,但前提是目标与干扰在频谱上确实能够分离。
1. 带阻与带通滤波器
设阻带中心半径为 、带宽为 。理想带阻滤波器在
内取 0,其余位置取 1。互补带通滤波器定义为
带阻删除位于一圈径向频率上的成分,适合周期长度相近但方向分散的干扰;带通只保留该尺度范围,可用于纹理分析或提取特定大小的结构。理想环形边界会产生振铃,实际常用巴特沃斯或高斯形式平滑过渡。
一种巴特沃斯带阻形式为
当 接近 时分母中的比值增大,响应趋近 0;远离中心频带时响应趋近 1。实现要单独处理 的位置,避免除零。
def butterworth_bandreject(
    shape: tuple[int, int],
    center: float,
    width: float,
    order: int,
) -> np.ndarray:
    distance = radial_distance(shape)
    denominator = distance**2 - center**2

    ratio = np.empty_like(distance)
    np.divide(
        distance * width,
        denominator,
        out=ratio,
        where=denominator != 0,
    )
    ratio[denominator == 0] = np.inf
    return 1.0 / (1.0 + np.abs(ratio) ** (2 * order))

bandreject = butterworth_bandreject(
    padded_shape,
    center=70.0,
    width=16.0,
    order=2,
)
bandpass = 1.0 - bandreject
2. 陷波滤波器
周期噪声常在中心化频谱中表现为远离中心的孤立亮点或小簇。对实值图像,频谱具有共轭对称性,所以噪声峰通常成对出现在 与 。只删除其中一个峰会破坏共轭对称,使逆变换出现不可忽略的虚部;陷波必须成对设置。
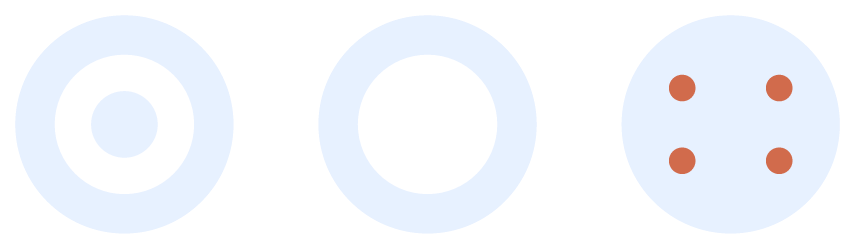
设计陷波的过程是:先观察中心化对数幅度谱;排除由图像真实规则纹理产生的峰;记录一个半平面中的噪声峰坐标;为每个坐标同时添加关于中心对称的阻断点;最后从较小半径开始,检查噪声是否消失以及真实细节是否被误删。
下面给出平滑高斯陷波带阻。每个陷波中心的距离越小,1 - exp(-D²/(2σ²)) 越接近 0;离开中心后趋近 1。所有成对因子相乘,得到多陷波传递函数。
def gaussian_notch_reject(
    shape: tuple[int, int],
    offsets: list[tuple[float, float]],
    sigma: float,
) -> np.ndarray:
    if sigma <= 0:
        raise ValueError("sigma must be positive")

    rows, cols = shape
    y, x = np.ogrid[:rows, :cols]
    center_y = rows // 2
    center_x = cols // 2
    transfer = np.ones(shape, dtype=np.float64)

    for offset_y, offset_x in offsets:
        for sign in (-1.0, 1.0):
            notch_y = center_y + sign * offset_y
            notch_x = center_x + sign * offset_x
            distance2 = (y - notch_y) ** 2 + (x - notch_x) ** 2
            transfer *= 1.0 - np.exp(
                -distance2 / (2.0 * sigma**2)
            )
    return transfer
陷波半径过大会挖掉邻近真实频率,产生条纹、模糊或振铃;半径过小则只能削弱峰尖,无法删除扩散的噪声能量。若周期干扰的频率随位置变化,频谱峰会拉宽甚至成为曲线,单纯固定陷波可能不再适用,需要局部或自适应方法。
References
- [1] R. C. Gonzalez and R. E. Woods, Digital Image Processing, 4th ed. Pearson, 2018.
- [2] OpenCV, “Discrete Fourier Transform.” Accessed: Aug. 27, 2026. [Online]. Available: https://docs.opencv.org/4.x/d8/d01/tutorial_discrete_fourier_transform.html
- [3] NumPy Developers, “Discrete Fourier Transform routines.” Accessed: Aug. 27, 2026. [Online]. Available: https://numpy.org/doc/stable/reference/routines.fft.html